Anotaciones resumidas
Sobre el documento
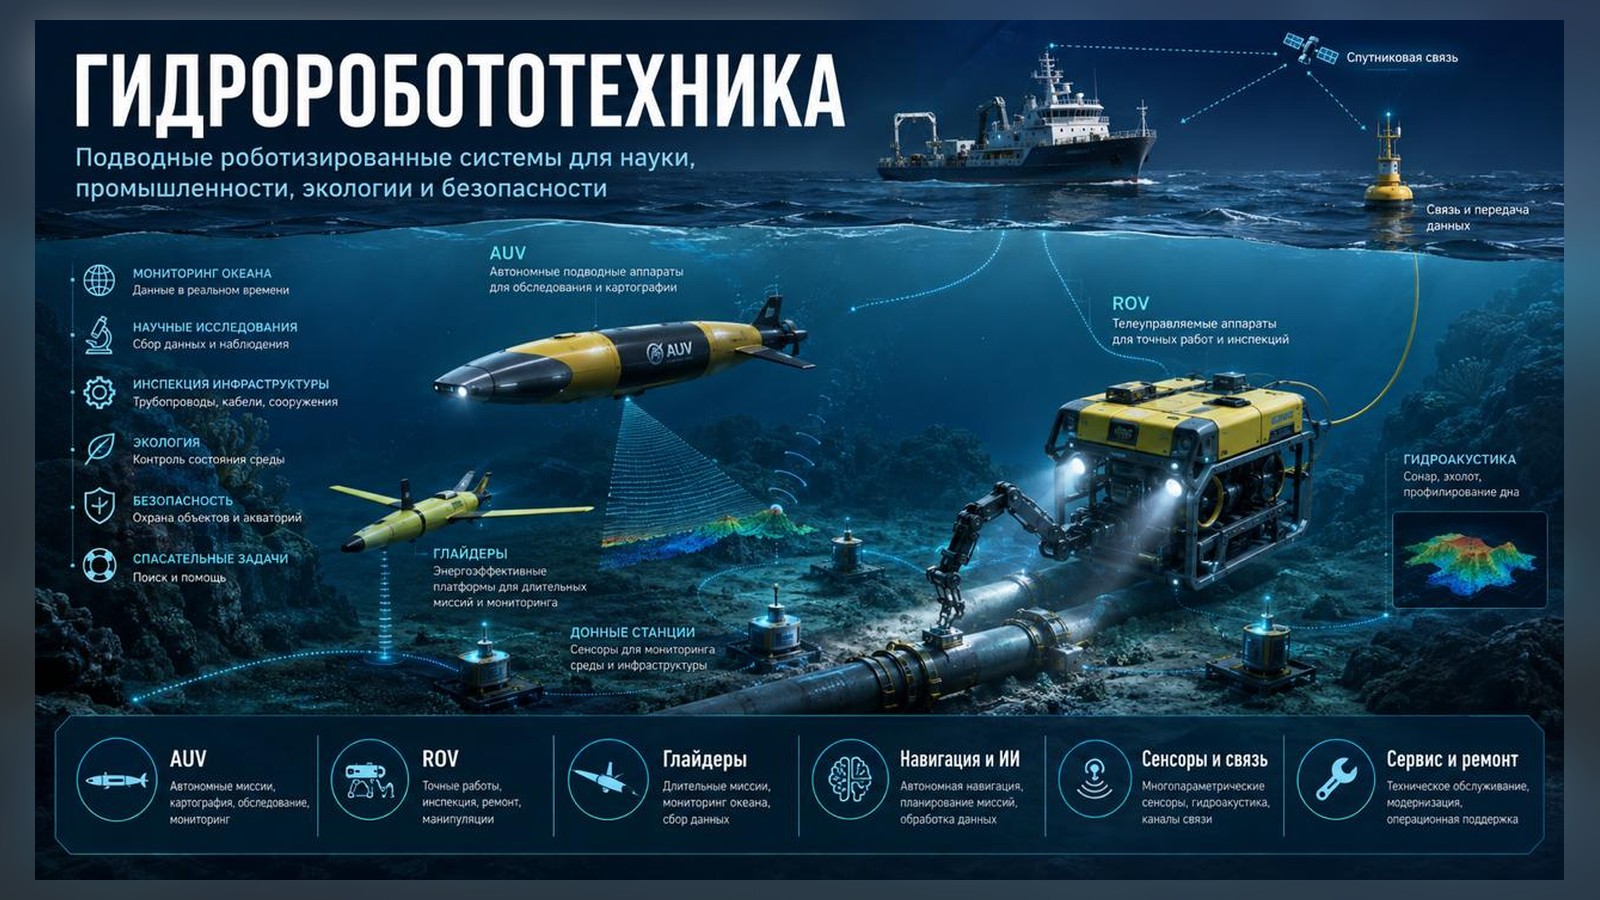
Sistemas submarinos robóticos para la ciencia, la industria, el medio ambiente, la seguridad y la construcción naval.
Equipo hidródromo_SECRETAR_presentación.pptx
Cargando el documento...
Versión: investigación estratégica y paquete de proyectos: 2026
1. Resumen
La tecnología hidrorobótica es el contorno tecnológico de los sistemas robóticos submarinos, integrado por vehículos autónomos AUV, teledirigidos por ROV, planetarios submarinos, estaciones de fondo, hidroacústica, navegación, sensores, manipuladores, procesamiento de datos de IA e infraestructura de servicios. En el caso de SPECZASHCHITA, no se trata de un mercado de instrumentos separado, sino de un sistema de aplicación para el control de las aguas, los puertos, los activos de construcción de buques, los oleoductos, los cables, las instalaciones hidroeléctricas, las instalaciones de evaluación biológica y la infraestructura subacuática.
- Objetivo: Crear un contorno científico y de producción ruso de tecnología hidrorobotótica de ciclo completo.
- Préstamos básicos: construcción de buques, puertos, transporte, energía, medio ambiente, ciencia, servicios de rescate, seguridad.
- Principio: Aparato + sensorica + comunicaciones + datos + servicio + régimen de funcionamiento.
- Producto: Serie de sistemas experimentales, polígono de ensayos, registro industrial de soluciones y programa de escala.
2. Por qué el tema es estratégico
- La mayoría de los objetos submarinos no se ven en los medios normales de observación; la robótica convierte la zona en un medio medible y manejable.
- El sector del transporte marítimo está recibiendo un nuevo mercado: no sólo los buques sino también los portadores, las estaciones de transporte, los dispositivos de lanzamiento, los buques de servicio, los centros de datos y la capacitación de las tripulaciones.
- El seguimiento ambiental dispone de mediciones continuas del agua, los sedimentos del fondo, las biocenosis, la contaminación y el estado de las obras hidráulicas.
- La seguridad se beneficia de instrumentos de búsqueda, reconocimiento, remoción de minas, seguridad portuaria, cables, oleoductos e infraestructura crítica.
- Las ciencias del material se convierten en el núcleo: carcasas, compuestos, cerámica técnica, espuma sintética, revestimientos, sellados, ópticas, electrónica de poder.
3. Taxonomía de los sistemas
| Clase | Función | Puntos fuertes | Limitaciones |
|---|---|---|---|
| AUV | Reconocimientos autónomos, cartografía, misiones en ruta | Distancia, encubrimiento, reducción de la carga del buque | Conexión compleja y devolución limitada a la intervención |
| ROV | Inspección, reparación, manipulación, muestreo | Tiempo real, control del operador, trabajo de fuerza | Cable, dependencia del buque/energía |
| Glider | Vigilancia a largo plazo de los océanos y las aguas | Eficiencia energética, meses de misión, grandes zonas | Velocidad baja, carga útil limitada |
| Estación del fondo | Vigilancia permanente del medio ambiente y la infraestructura | Mediciones largas, red de sensores, control de cambios | Necesito instalación, energía, comunicaciones, mantenimiento. |
| Híbrido AUV/ROV | Transición autónoma + trabajo controlado | El mejor de dos clases, un nicho de futuro. | La complejidad de la certificación y la arquitectura |
4. Arquitectura de la plataforma SPECZASHCHITA
- Oficina del proyecto: Forma CT, cooperativa, pasaporte del piloto, calendario de pruebas, modelos de financiación y validación.
- Centro de ingeniería: oficinas de diseño, electrónica, hidroacústica, programas informáticos, materiales, ensayos.
- Construcción de buques: buques de transporte, muelles, lanzamisiles, instalaciones de reparación y servicios de la flota.
- Datos y datos de IA: doppelganger digital, procesamiento de sonars, análisis de vídeo, reconocimiento de objetos, mantenimiento preventivo.
- Contorno ambiental: vigilancia del agua, los fondos marinos, la biota, la contaminación, los sedimentos de los fondos marinos, la dinámica de los valores biológicos.
- Seguridad: reconocimiento de aguas, búsquedas submarinas, control de puertos e instalaciones, inteligencia de ingeniería.
5. Módulos tecnológicos clave
| Módulo | Índice |
|---|---|
| Cuerpo y flotar | Titanio/aluminio/composiciones, espuma sintética, germanófonos, protección contra presiones |
| Movimiento | Motores de tornillo, tubos vectoriales, volantes, alas del programador, eficiencia energética |
| Energía | Lion/LiFePO4, BMS, combustible, cableado ROV, soluciones híbridas |
| Navegación | INS, DVL, USBL/LBL, farolas acústicas, batimetría, algoritmos SLAM |
| Sensores | Sonar de visión lateral, ecografía multihaz, cámaras, CTD, tibia, química del agua, magnetómetro |
| Contacto | Cable ROV, Modems acústicos, comunicaciones ópticas, boy retransmisores, canal de satélite |
| Manipuladores | Incautaciones, cortes, muestreos, cepillos, instrumentos de inspección y reparación |
| PP y IE | Planificación de misiones, reconocimiento de instalaciones, 3Reconstrucción D, informes, archivo de datos |
6. Conexión con la construcción de buques, el USC, el TBB, el Inmortrans y el Océano Índico 80
La tecnología hidrorobótica debe incorporarse en el paquete de construcción de buques SPECZASHCHITA como una línea de productos separada alrededor de los buques de transporte, las bases de servicios, la infraestructura portuaria y los polígonos de ensayo marítimo. En relación con el diseño anterior de la red de área extendida de la Organización Mundial del Comercio (OMB) Inmortrans-Océano (Océanos) 80, esta dirección puede convertirse en un piloto práctico, desde el diseño de los vehículos hasta el mantenimiento en serie de las aguas.
- USC: huéspedes, astilleros, reparaciones, ingeniería marina, integración de la maquinaria robótica en los buques y puertos.
- WTB: Financiación de proyectos, arrendamiento, modelo de inversión, control de la ejecución y activos.
- SPECZASHCHITA: Oficina del proyecto, cooperación, lista de participantes, pilotos, colaboración con los clientes.
- Inmortrans: Contorno científico-metodológico y marítimo, reglamentos y modelos operativos.
- Océanos 80: operaciones experimentales, misiones marítimas, capacitación, proyectos de demostración.
7. Programas piloto
Piloto 1. Inspección de la infraestructura portuaria
ROV + sonar + videoanalista para muelles, instalaciones hidroeléctricas, cables y oleoductos.
Piloto 2. Medio ambiente
AUV/planeador submarino + estaciones de fondo para el seguimiento del agua, los sedimentos del fondo, las biocenosis y la contaminación.
Piloto 3. Servicios de construcción naval
Inspección submarinaria de los cascos de los buques, las unidades de volante, los muelles, los muelles y las partes submarinas de las instalaciones.
Piloto 4. Búsqueda y seguridad
Complejo de búsqueda de objetos, reconocimiento de los fondos marinos, control de aguas y acompañamiento de las operaciones de rescate.
Piloto 5. Materiales y gastos
Pruebas de cascos, compuestos, cerámicas, revestimientos, selladores, ópticas y electrónica en el medio marino.
8. Hoja de ruta 2026–2030
| Etapa | Plazo | Resultado | Punto de control |
|---|---|---|---|
| 0. Pasaporte del proyecto | 0–2 meses | CT, cooperativas, estimaciones, mapas de clientes | Pasaporte de diseño aprobado |
| 1. Demostrador | 3–6 meses | ROV Inspector + conjunto de sensores + presentación de informes | Ensayo sobre el terreno |
| 2. Polígono | 6–12 meses | Base de pruebas, reglamentos, capacitación de operadores | Primeras 50 misiones |
| 3. Línea | 12–24 meses | AUV, ROV, programador, estación de lanzamiento, servicio | Modelos experimentales en serie |
| 4. Escala | 24–48 meses | Centros regionales, arrendamientos, contratos de servicios | 10 + aguas/puertos |
| 5. Exportaciones y normas | 36–60 meses | Normas, registro, proyectos internacionales | Certificación y paquete de exportación |
9. KPI y efectos
- KPI: profundidad, autonomía, precisión de posición, sostenibilidad de las comunicaciones, calidad de los datos sonar, porcentaje de misiones exitosas.
- Economía KPI: costo de una misión, reducción de los costos del buceo, proporción de los componentes nacionales, ingresos por contratos de servicios.
- Environmental KPI: Frecuencia de vigilancia, cobertura de zonas, velocidad de detección de la contaminación, integridad del archivo digital de observaciones.
- Seguridad: reducción del tiempo de búsqueda, aumento del control portuario y submarino y reducción de los riesgos para las personas.
- Construcción de buques: nueva regla de productos, carga de astilleros y FBC, mercado de servicios del ciclo de vida.
10. Lo que hay que hacer inmediatamente.
- Designar una oficina central de diseño y un integrador técnico.
- Recoger un registro de competencias rusas y amistosas: KB, electrónica, hidroacústica, materiales, software, astilleros y campos de tiro.
- Seleccione 2–3 zonas de lanzamiento para las manifestaciones: puerto, instalación de construcción naval, polígono de ensayos ambientales.
- Preparar la regla de la CT: ROV-Inspector, AUV-Cartógrafo, Glider Monitor, estación de fondo, centro de datos.
- Establecer un plan financiero: donación/RE, arrendamiento, contratos de servicios, consorcio industrial.
- Introdúzcase la tecnología hidrorobada en el paquete SPECZASHCHITA de construcción de buques como programa separado.
11. Fuentes y puntos de referencia para la verificación
- WHOI: Autonomous Underwater Vehicles ○ Examen de las clases AUV y ejemplos de aplicación. https://www.whoi.edu/what-we-do/explore/underwater-vehicles/auvs/
- WHOI: AUV Sentry — profundidad de hasta 6000 m, misiones de cartografía y toma de imágenes del fondo marino. https://www.whoi.edu/oceanrobots/robots/sentry-phone.html
- WHOI: Nereid Under Ice ○ híbrido ROV/AUV y cable de fibra óptica https://www.whoi.edu/what-we-do/explore/underwater-vehicles/hybrid-vehicles/nereid-under-ice/
- NOAA Ocean Exploration: Tecnología ROV, manipuladores, instrumentos de muestreo. https://oceanexplorer.noaa.gov/explainers/technology/
- Rostec, 2025: es un sistema telemétrico para robots submarinos de remoción de minas. https://www.rostec.ru/en/media/news/rostec-has-supplied-a-batch-of-telemetry-systems-for-underwater-demining-robots/
- Mintrans-Federación de Rusia, 2025: El USC y la modernización de la flota de dragado. https://www.mintrans.gov.ru/press-center/branch-news/6256
- DOAJ, 2025: Structural-parametric synthesis of AUV for mineral resources complex. https://doaj.org/article/50d3c9f427204778a5c0188d09060b03
- TrackDyne: USBL/LBL, Modems acústicos y comunicaciones subacuáticas como referencia tecnológica. https://www.trackdyne.com/
Material básico
Originales y versiones del documento
- Equipo hidródromo_SECRETAR_Investigación.docxDOCX - Documento básico
- Equipo hidródromo_SECRETAR_presentación.pptxPPTX - versión relacionada
Otras versiones en formato web
Cada versión se revela por separado; se guarda la secuencia del documento fuente.
SPECZASHCHITA • Tecnología hidrorobada 1Equipo hidródromo_SECALIZACIÓN.pptx - texto en la Web+
¿Qué hace Rusia con la tecnología de la energía hidroeléctrica?
La acuatoria sólo se vuelve controlada cuando se mide de forma regular y segura
Infraestructura
Ecología
Ciencia
Seguridad
Puertos, muelles, HTS, cables, tuberías, muelles y cascos de buques
Agua, sedimentos del fondo, biocenosis, contaminantes y muestras de respuesta rápida
Cartografía de los fondos marinos, oceanología, hidrología, biología, datos climáticos
Búsqueda, protección de las aguas, reconocimiento de lugares peligrosos, tareas de rescate
• Nuevo mercado para la construcción de buques: vehículos, muelles, buques de servicio y polígonos de ensayo.
• Nueva línea de productos SPECZASHCHITA: máquina + datos + servicio + reglamento de funcionamiento.
• Contorno crítico de independencia de las importaciones: hidroacústica, electrónica, materiales, software, energía.
SPECZASHCHITA • Tecnología hidrorobada 2
Clases de sistemas de robots submarinos
AUV
ROV
Gliders
Estaciones blindadas
Híbridos
Cartografía autónoma, reconocimiento, vigilancia clave: carga útil, comunicaciones, energía, navegación, servicio.
Trabajos precisos, inspección, reparación, manipulación La clave: carga útil, comunicaciones, energía, navegación, servicio.
Misiones de larga duración y vigilancia de grandes zonas La clave es la carga útil, las comunicaciones, la energía, la navegación, el servicio.
Sensores permanentes del medio ambiente y la infraestructura La clave es la carga útil, las comunicaciones, la energía, la navegación, el servicio.
Transición autónoma + intervención controlada La clave es la carga útil, la comunicación, la energía, la navegación, el servicio.
SPECZASHCHITA • Tecnología hidrorobada 3
Arquitectura de la plataforma SPECZASHCHITA
Cooperativa de producción + misiones + archivo digital de datos
Datos
Doble digital de la zona
Oficina del proyecto
El núcleo técnico
Explotación
CT, cooperativa, pasaporte del piloto, presupuesto, clientes
AUV/ROV, sensores, comunicaciones, IA, materiales, ensayos
Misiones, servicios, capacitación, informes, reglamentos
Empleadores
Puertos, USC, medio ambiente, seguridad
SPECZASHCHITA • Tecnología hidrorobada 4
Aparatos tecnológicos
Lo que hay que reunir en una sola regla.
• Cuerpos y flotaciones: compuestos, titanio, espuma sintética
• Energía: baterías, BMS, carga, electricidad por cable ROV
• Navegación: INS, DVL, USBL/LBL, faro, SLAM
• Sensores: sonar, cámaras, CTD, química del agua, magnetómetro
• Comunicaciones: cable, modem acústico, boy, canal de satélite
• Manipuladores: captura, muestreo, corte, limpieza, reparación
• Equipo de tecnología de la información y las comunicaciones: misiones de reconocimiento, 3D - reconstrucción, informes
• Herramientas: polígono de ensayos, operadores, piezas de repuesto, modernización
SPECZASHCHITA • Tecnología hidrorobada 5
Conexión con la construcción naval
OSC ○ VTB ○ Inmortrans ○ Ocean 80 como contorno práctico
USC
VTB
SPECZASHCHITA
Inmortrans / Océano 80
Verfi, huéspedes, muelles, reparaciones, integración de buques
Financiación, arrendamiento, control de activos y ejecución
Oficina del proyecto, cooperación, registro, pilotos
Reglamentos, explotación, aguas, capacitación
• Efecto: establecer un sistema de servicios en serie para el ciclo de vida de los puertos, los buques y las aguas, en lugar de un sistema único.
SPECZASHCHITA • Tecnología hidrorobada 6
Material para ingeniería hidrorobada
Cuerpos
Optica y sensores
Cubiertas
SCFE
Persistencia de la corrosión, presión, impacto, reparación
Zafiro, quartz, cerámica transparente, ventanas selladas
Antiincrustación, defensa, obsolescencia, stealth/shum
Materiales sobrantes y polvos
• Conexión con el paquete de materiales: cerámica técnica, cristales sintéticos, compuestos, revestimientos y materiales de limpieza para electrónica y óptica.
SPECZASHCHITA • Tecnología hidrorobada 7
Cinco pilotos de lanzamiento
1. Inspección portuaria
2. Medio ambiente
3. Servicios de construcción naval
ROV + sonar + videoanalista
AUV/glider + estaciones de fondo
Cuerpos de buques, muelles, equipos de dirección
4. Búsqueda y seguridad
5. Materiales y gastos
Estudio de los fondos marinos y los objetos peligrosos
Ensayos navales de materiales
SPECZASHCHITA • Tecnología hidrorobada 8
KPI programas
Tecnología
Economía
Ecología
Seguridad
La profundidad de la autonomía es la exactitud de la posición del éxito de las misiones
Costo de la misión Ingresos por concepto de servicios Porcentaje de la carga de los astilleros
Frecuencia de vigilancia de la cobertura de la zona Velocidad de detección de contaminantes
Tiempo de búsqueda del riesgo humano Control de objetos Preparados para la CPC
SPECZASHCHITA • Tecnología hidrorobada 9
Medidas inmediatas
Del concepto al pasaporte del proyecto y el primer ensayo sobre el terreno
• Designar una oficina central de proyectos y un integrador técnico.
• Recoger un registro de competencias: BC, hidroacústica, electrónica, materiales, software, astilleros y campos de tiro.
• Seleccionar 2–3 zonas de lanzamiento: puerto, instalación de construcción naval, polígono de ensayos ambientales.
• Preparar CT en ROV, Inspector, AUV, Cartografista, Monitor Glider y estación de lanzamiento.
• Establecer un plan financiero: CIP, arrendamiento, contratos de servicios, consorcio industrial.
SPECZASHCHITA • Tecnología hidrorobada 10