Pruebas de resultados y control de adaptación
El concepto de la OCE-PPA: versión científica e ingeniería: 2026
1. Definición
Un sistema natural y técnico capaz de autovalidarse es un conjunto integrado de objetos naturales, módulos de ingeniería, energía local, sensores, robótica científica, modelos digitales e instrumentos de validación. Puede medir continuamente su propio estado y el de la biocenosis circundante, registrar la procedencia y la calidad de los datos, comparar los resultados reales con el modelo de cálculo, confirmar o refutar la eficacia de la intervención aplicada y ajustar automáticamente su régimen de funcionamiento.
La diferencia clave entre un sistema de este tipo y un sistema automatizado normal es que no sólo cumple una función, sino que también crea una base de pruebas de que la función se realiza correctamente, con el efecto necesario y sin el deterioro encubierto de los parámetros conexos del medio ambiente natural.
1.1. Principio central
EL SISTEMA NO DESPUÉS DE SU FUNCIONA DE LO QUE ES OBJETIVO.
2. Ciclo cerrado de autoevaluación
| Etapa | Función | Índice |
|---|---|---|
| 1 | Observación | Reunión continua de datos sobre el medio ambiente natural y técnico |
| 2 | Medición | Adherirse a una cadena de medida controlada metrológicamente |
| 3 | Identificación del estado | Reconocimiento de las desviaciones, los riesgos y los factores causales |
| 4 | Doble digital | actualización del modelo del objeto y de la biocenosis |
| 5 | Proyección | Cálculo de las hipótesis de inacción y las opciones de exposición |
| 6 | Efectos | Gestión de la energía, los modelos ecológicos y los mecanismos robóticos |
| 7 | Medida de control | revitalización después de la exposición |
| 8 | Verificación | Verificación de datos, algoritmos y procedimientos de cálculo |
| 9 | Validación | prueba de los efectos reales y los límites de la aplicabilidad |
| 10 | Ajuste | Cambio de régimen y repetición del ciclo |
| 11 | Archivo de pruebas | La acumulación de la historia de las decisiones, los datos y los resultados |
3. Arquitectura del sistema
Capa natural
Atmósfera, agua, suelo, vegetación, animales, microorganismos, seres humanos, presión tecnológica
Capa de energía
Minigeneración, almacenamiento, microred, reserva, gestión de cargas críticas
Capa tecnológica
Vejigones ecológicos para el tratamiento, la rehabilitación y el tratamiento de las corrientes naturales
Capa de medida
Sensores, equipo de laboratorio, instrumentos de referencia, calibración
Capa robótica
Vehículo blindado de transporte de tropas, robots terrestres, submarinos, manipuladores y estaciones autónomas
Capa intelectual
Doble digital, modelos, IE de ingeniería, previsión, optimización
Capa de prueba
metrología, V&V, control del origen de los datos, evaluación independiente de los efectos
Capa de gestión
regímenes, autorizaciones, escenarios, riesgos, registros de decisiones, pilotos y escalación
4. Sistema natural y biocenosis
La unidad de control no se convierte en un contaminante separado ni en una instalación separada, sino en un complejo natural y técnico vinculado. Por consiguiente, todos los efectos se evalúan en función de parámetros interdependientes.
| Capa | Parámetros controlados |
|---|---|
| Atmósfera | Temperatura, humedad, aerosoles, gases, polvo, circulación local |
| Agua | hidroquímica, microbiología, corriente, elementos biogénicos, sedimentos de fondo |
| Suelo | Estructura, humedad, pH, materia orgánica, contaminantes, microbioma |
| Plantas | composición, estrés, fenología, productividad |
| Animales | Número, rutas, especies indicativas |
| Microorganismos | Actividad biológica y respuesta a los efectos |
| Ser humano | Exposición, calidad del medio ambiente, microclima, ruido, acceso a los recursos |
| Carga tecnológica | Energía, transporte, emisiones, descargas, desechos, efectos físicos |
5. Minigeneración y autosuficiencia energética
El marco energético garantiza la independencia de las mediciones, las comunicaciones, la robótica y los procesos críticos de la infraestructura exterior. Los componentes pueden incluir fuentes de energía solar, eólica, gas, biogás y otras fuentes locales, depósitos, microredes y gestión intelectual de la carga.
• La energía de los sensores, las comunicaciones y la red informática;
• Comida de bombas, aerosoles, sorbentes, membranas y otros modelos ecológicos;
• Carga de plataformas robóticas;
• Reservar funciones críticas;
• El régimen de autonomía en caso de interrupción del suministro de energía externa.
6. Ekomoduli como contorno ejecutivo
| Código | Finalidad | Salida obligatoria |
|---|---|---|
| WATER | Limpieza, preprocesamiento y tráfico de agua | resultado cuantificable + pasaporte digital + protocolo de validación |
| AIR | Limpieza del aire y gestión del microclima | resultado cuantificable + pasaporte digital + protocolo de validación |
| SOIL | Rehabilitación y rehabilitación de suelos | resultado cuantificable + pasaporte digital + protocolo de validación |
| BIO | Biofiltración, bioreactores, procesos microbiológicos | resultado cuantificable + pasaporte digital + protocolo de validación |
| WASTE | Gestión de determinadas corrientes de desechos y recursos secundarios | resultado cuantificable + pasaporte digital + protocolo de validación |
| LAB | Análisis sobre el terreno y preparación de muestras | resultado cuantificable + pasaporte digital + protocolo de validación |
| DATA | Centro local de computación y comunicaciones | resultado cuantificable + pasaporte digital + protocolo de validación |
7. Robótica científica
La plataforma robótica se considera al mismo tiempo un vehículo de lanzamiento, un instrumento de medición, un mecanismo de ejecución y un medio de presentación de pruebas. Para cada misión se registran coordenadas, trayectorias, orientación, estado de los sensores, versión del software, calibración, condiciones ambientales y algoritmos de tratamiento.
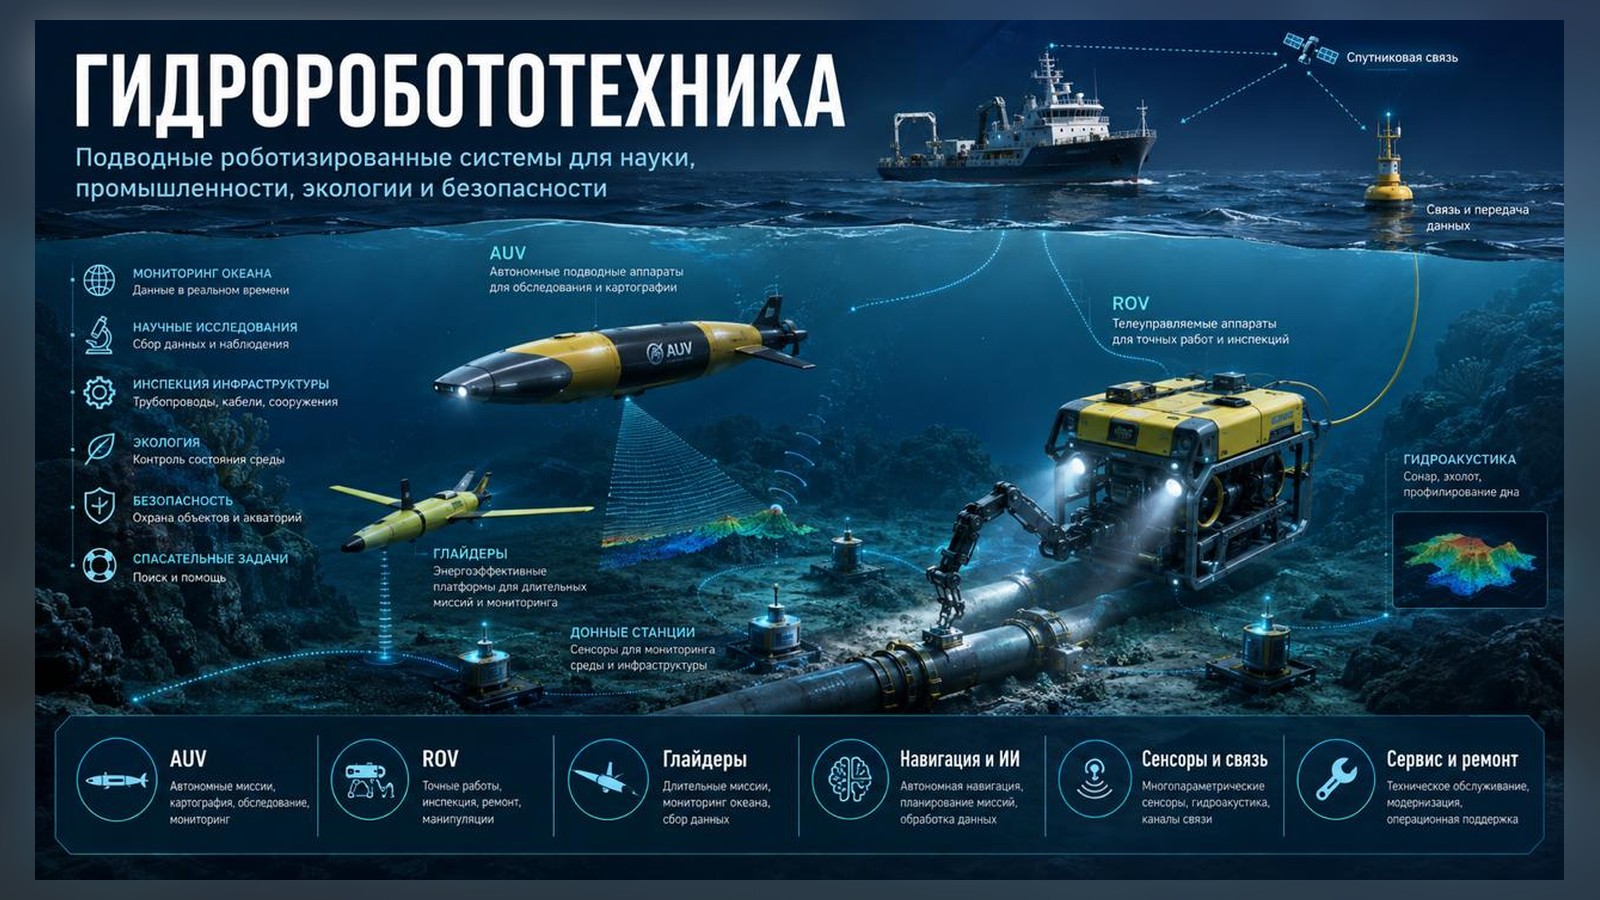
Vehículo blindado de transporte de tropas: fotografía aérea, observación multiespectral, control térmico, análisis del gas
Robos terrestres: cartografía, muestreo, inspección, exposición local
Submarinos: hidroquímica, batimetría, sedimentos, inspección de estructuras
Manipuladores: Automatización de muestras y procedimientos de laboratorio
Estaciones autónomas: series de observaciones de larga duración y transmisión automática de datos
Robots de exposición: aeración, dosis, aplicación de sorbente o bioproducto, limpieza
8. Doble digital
El gemelo digital integra los modelos de la biocenosis, los módulos de ingeniería, la energía, los robots y la red de medición. Su función es ser un núcleo de cálculo que permita prever los efectos, comparar escenarios y elegir el modo de intervención de menor riesgo, más allá de la visualización.
• Estructura y configuración del objeto;
• El modelo geoespacial del Territorio;
• Serie temporal de parámetros naturales y técnicos;
• Estado del equipo y de los recursos residuales;
• El modelo de causalidad;
• Modelo de riesgos y limitaciones;
• Hipótesis de impacto y proyecciones de impacto;
• Historia de la validación y los regímenes confirmados.
9. Contorno de la autoevaluación
El alcance de la validación responde a tres preguntas básicas: si la intención es correcta; si la interpretación es correcta; y si se ha demostrado que el impacto tecnológico ha producido el resultado requerido.
| Herramientas | ¿Qué está siendo revisado? | Resultado |
|---|---|---|
| Metralogía | Calibración, rastreabilidad, incertidumbre | situación de confianza/observaciones/límites de aplicabilidad |
| Control de datos | Plena, sincronización, emisiones, duplicados, origen | situación de confianza/observaciones/límites de aplicabilidad |
| V&V modelos | Comparación del modelo con el experimento y los datos independientes | situación de confianza/observaciones/límites de aplicabilidad |
| Validación del efecto | antes/después, zona de control, estacionalidad, causalidad | situación de confianza/observaciones/límites de aplicabilidad |
| Control de algoritmos | versiones, resistencia, derivación, registro de cambios | situación de confianza/observaciones/límites de aplicabilidad |
| Verificación independiente | Dividir el desarrollador, el operador y el evaluador | situación de confianza/observaciones/límites de aplicabilidad |
| Archivo de pruebas | Datos de referencia, protocolos, gráficos, certificados, decisiones | situación de confianza/observaciones/límites de aplicabilidad |
10. Contorno material: cerámica y cristal sintético
La fiabilidad física de un sistema autónomo depende directamente de los materiales. Se propone como marco estratégico un modelo de dos niveles: cerámica técnica y funcional + cristales sintéticos.
| Material | Función en el sistema |
|---|---|
| Cerámica Al₂O₃, ZrO₂, SiC | Cuerpos, celdas, partes desgastadas, elementos de resistencia química |
| Leikosapfiro/coronda sintética | ventanas ópticas, elementos de protección, sensores de alta temperatura |
| Diamante sintético | Reducciones térmicas, superficies desgastadas, sensorica |
| Niobato de litio LiNbO₃ | Piesodetectores, acústoposis, vibración |
| YAG / IAG | Diagnóstico láser, espectroscopia, lidar |
| GGG / GGG | Fotos, magnetografías, sustratos. |
| Quartz sintético | Resonadores, estabilización de frecuencia, metrología |
| SiC / GaN | Electrónica de energía de minigeneración y transformadores compactos |
11. Pasaporte digital del elemento
• Identificación del objeto, el módulo, el robot, el sensor y el material;
• El propietario, el operador y el centro científico responsable;
• Geografía y condiciones de explotación;
• Compilación y versión de programas informáticos
• Calibraciones y intervalos entre puntos de vista;
• Materiales y parámetros de fabricación;
• Algoritmos de procesamiento y versiones de modelos;
• El origen de los datos de referencia;
• Reparación, denegación e incidentes;
• La situación de la verificación y la base de pruebas.
12. La lógica automática de la adopción de decisiones
| Estado | Acción |
|---|---|
| Norma | El sistema de vigilancia continúa |
| Prevención | Aumento de la frecuencia de las mediciones y lanzamiento de diagnósticos adicionales |
| Desviación | La doble digital forma un conjunto de escenarios de impacto |
| Efectos | Hipótesis seleccionada aplicada por ecomódulos y robots |
| Verificación | Se forma una serie de medidas de control |
| Efectos no probados | Desviado o ajustado |
| Efecto confirmado | El modo se registra como calibrado y se puede repetir |
| Riesgo de daños colaterales | El sistema detiene o limita los efectos |
13. Piloto de un sistema autodidacta
1. Selección del territorio y delimitación de los límites del sistema natural y técnico.
2. Diagnóstico inicial y mapa de la biocenosis.
3. Disuelve la red de medición y los puntos de control.
4. Instalación de minigeneración y modelos ecológicos.
5. Conectar robots terrestres, aéreos y submarinos cuando sea necesario.
6. Creación de dobles digitales y pasaportes digitales.
7. Acumulación de la serie de fondo temporal antes de la exposición.
8. Realización de la primera exposición controlada.
9. Mediciones de control y V&V independiente.
10. Corrección de regímenes.
11. Reciclado y confirmación de la sostenibilidad de los resultados.
12. Preparación de un pasaporte de reproducción.
14. KPI
| Indicador | Significado |
|---|---|
| Efectos ambientales | - La mejora de las metas sin que se deterioren las actividades conexas; |
| Autonomía energética | tiempo de trabajo autónomo y proporción de la carga crítica |
| Confiabilidad de los datos | Proporción de datos de origen local y control de calidad |
| Porcentaje de decisiones comprobadas | Porcentaje de regímenes que han confirmado el efecto |
| Recubrimientos robots | Proporción del territorio y de las operaciones que se realizan de manera autónoma |
| Fiabilidad | Accesibilidad del equipo, MTBF, MTTR |
| Recurso | La degradación de los nodos y los recursos residuales |
| Reproducción | Repetibilidad del resultado en otro objeto |
| Economía | Valor de la unidad de efecto confirmado |
| Seguridad | Número de accidentes y acontecimientos ambientales adversos |
15. Funciones científicas e institucionales
Integrador científico: metodología, modelos, programa de investigación
Integrador de ingeniería: arquitectura, fiabilidad, ciclo de vida
Centro Metológico: calibración y rastreabilidad
Operador del Territorio: explotación y seguridad
Desarrollo de tecnologías: ecomódulos, energía, robótica, software
Centro de datos: gemelo digital, grafo de conocimiento y archivo
Validador independiente: confirmación de los efectos y límites de la aplicabilidad
16. Enlace con IMAS-RAN
El IMASH RAN puede ser un centro de ingeniería científica clave para los componentes mecánicos, mecánicos y robóticos del sistema: recursos y fiabilidad, vibraciones, dinámica, mecanismos, tracción, bombas, plataformas robóticas, dobles digitales y modelos de ingeniería V&V.
17. Perspectivas de patentes
La patentabilidad puede centrarse no en un término genérico, sino en una arquitectura y un método de trabajo específicos: un ciclo de vigilancia autónoma, la selección de la exposición, su ejecución robótica y la verificación automática de los resultados.
• un sistema natural y técnico de gestión de la biocenosis que se valida por sí mismo;
• El método de validación automática de los efectos ambientales en las zonas de control y la dopla digital;
• Un modelo ecológico robótico con una base de pruebas automática;
• Pasaporte digital del sistema natural y técnico con seguimiento de mediciones y soluciones;
• un módulo sensor de cerámica cristalina para el seguimiento autónomo de biocenosis.
18. Fórmula final
NOTAS: ENSEÑANZA DE ESTÁS ESTÁS ESTÁS PLANTEANDO
Un sistema natural autopropulsado transforma una instalación ambiental e ingeniería de un conjunto pasivo de equipo en un entorno científico y tecnológico adaptable capaz no sólo de gestionar el proceso, sino también de confirmar constantemente la calidad de sus propias decisiones.
Material básico
Originales y versiones del documento
- Sistema autopropulsado_natural_técnico.docxDOCX - Documento básico