Anotaciones resumidas
Sobre el documento
Programa de integración de minigeneración, ecomódulos, biocenosis, robótica y validación de resultados.
ECO-PPA_Minigeneración_Ecomódicos_biocensores_Robóticos_Validación.pptx
Cargando el documento...
Instrumentos de validación e ingeniería
Concepto estratégico de ciencia e ingeniería
Versión 1.0: 2026
1. Marco estratégico
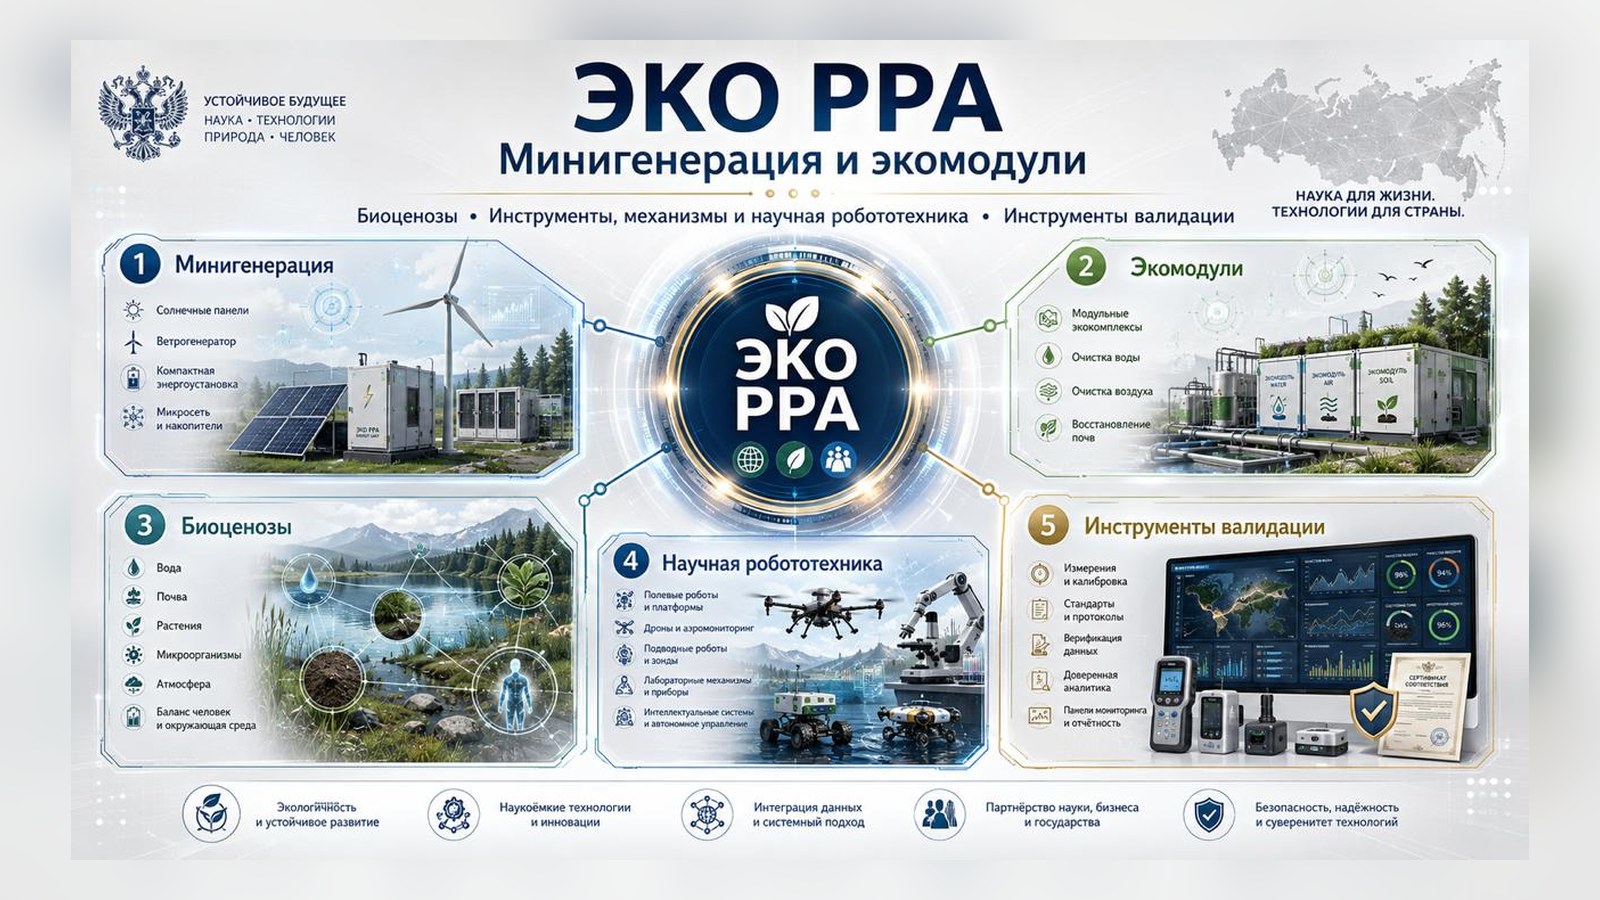
ЭКО-PPA se concibe como un sistema científico y de ingeniería distribuido de ciclo completo, que integra la sostenibilidad energética local, módulos tecnológicos ambientales, observación de biocenosis, medios robotizados de medición e intervención y un sistema independiente de validación de datos y tecnologías. El objetivo es pasar de proyectos ambientales y energéticos aislados a una arquitectura reproducible en la que cada instalación tenga una entrada medible, una ficha digital, un conjunto de indicadores fundamentados científicamente, una eficacia verificable y un procedimiento de ampliación de escala.
1.1. Fórmula del sistema
| ENERGÍA | MEDIO | OBSERVACIÓN | VOLUNTARIO | CREACIÓN |
|---|
Minigeneración + ecomódulos + vigilancia de valor biológico + robótica científica + validación = ECO-PPA-ciclo reproducible.
1.2. Principios
• Módulo: El sistema se reúne de bloques estandarizados hacia el territorio y la misión.
• Autonomía: las funciones básicas se mantienen en caso de interrupción de la infraestructura externa.
• Medibilidad: cada efecto guarda relación con el estado de referencia, los indicadores y la medición.
• Rastreabilidad: los datos, la metodología, el dispositivo, la calibración, el algoritmo y la solución están vinculados por una sola huella digital.
• Validación a escala: el piloto debe demostrar los efectos tecnológicos, ambientales y operacionales.
• El ser humano y la biocenosis se consideran en un mismo balance: la tecnología no debe mejorar un indicador a costa de deteriorar otro.
2. Arquitectura ECO-PPA
Contorno A. Minigeneración
Suministro de energía a los módulos ambientales, robóticos, telecomunicaciones y cargas críticas.
Contorno B. Ekomodouli
Limpieza y rehabilitación del agua, el aire y el suelo; gestión de las corrientes orgánicas y tecnológicas.
Sistema C. Biocenosis
Observación de la dinámica de la atmósfera, el agua, el suelo, la vegetación, los microorganismos, los animales y la carga humana.
Contorno D. Robótica científica
Recolección autónoma de muestras y datos, inspección, levantamiento de mapas, efectos puntuales, mantenimiento.
Contorno E. Validación
Metralogía, calibración, V&V, control de calidad de los datos, evaluación independiente de los efectos.
Contorno F. Doble digital
Un modelo único de objeto y territorio: configuración, historia, datos, regímenes, previsión, riesgo, ciclo de vida.
Contorno G. Gobernanza
Cartera de pilotos, reglamentos, seguridad, fondos de datos, derechos, escalación y cooperación interinstitucional.
3. Minigeneración
La minigeneración no es un proyecto de energía por separado, sino una base de autonomía de ECO-PPA. Su misión es garantizar la alimentación de la red de medición, las bombas, las instalaciones de sorción y membrana, los servidores, las comunicaciones, los robóticos y las cargas de emergencia.
3.1. Configuración básica
• La generación solar como fuente básica de crecimiento rápido.
• Pequeña energía eólica en los lugares en que se haya confirmado la energía eólica.
• Generación de gas, biogás, hidrógeno u otra generación compacta de base científica, económica y ambiental.
• Ahorro de energía para reducir los picos y garantizar la autonomía crítica.
• Microrreferencia con control intelectual de la carga.
• Reservación de comunicaciones y gestión; capacidad del régimen de las islas.
3.2. Pasaporte de minigeneración
| Opción | Lo que se registra | Criterio |
|---|---|---|
| Capacidad | Nominal, pico, carga crítica | Balance de potencia |
| Autonomía | horas de trabajo sin red externa | Por debajo del escenario especificado |
| Programa de Acción Mundial del Sistema de las | generación + acumulación + conversión | validación de las medidas |
| La huella ambiental | Emisiones, ruido, materiales, desechos | límites del proyecto |
| Fiabilidad | Negación, degradación, accesibilidad | MTBF/MTTR y accesibilidad |
| Visibilidad digital | telemetría, eventos, accidentes | 100% parámetros críticos |
4. Ekomodouli
Ekomodul ○ Unidad de tecnología estandarizada que se ocupa de la tarea específica de la restauración o la protección del medio ambiente y se incluye en el sistema general de medición y validación.
| Código | Finalidad | Salir |
|---|---|---|
| WATER | Preparación y tratamiento de agua, tratamiento previo local, ciclos rotatorios, vigilancia de la calidad. | Resultado cuantificable + pasaporte digital + protocolo de validación |
| AIR | Limpieza local del aire, captura de aerosoles y contaminantes, control del microclima. | Resultado cuantificable + pasaporte digital + protocolo de validación |
| SOIL | Diagnóstico y rehabilitación de suelos, estabilización, sorción, bioremedia, control de fertilidad. | Resultado cuantificable + pasaporte digital + protocolo de validación |
| BIO | Procesos biológicos: compostaje, biofiltración, contorno microbiológico. | Resultado cuantificable + pasaporte digital + protocolo de validación |
| WASTE | Clasificación, tratamiento previo y uso útil de determinadas corrientes. | Resultado cuantificable + pasaporte digital + protocolo de validación |
| LAB | Módulo de laboratorio de campo: preparación de muestras, análisis rápido, calibración de instrumentos. | Resultado cuantificable + pasaporte digital + protocolo de validación |
| DATA | Nodo local: reunión, limpieza, almacenamiento temporal y transmisión de datos. | Resultado cuantificable + pasaporte digital + protocolo de validación |
5. Las biocenosis como objeto de gestión
El enfoque bioevaluativo cambia la unidad de análisis: en lugar de un contaminante o una instalación de infraestructura, existe un sistema de relaciones entre el medio ambiente vivo y el no vivo. En el caso de la OCE-PPA, esto significa que los efectos tecnológicos se evalúan sobre la base de un conjunto de indicadores interdependientes.
| Capa | Opciones observadas |
|---|---|
| Atmósfera | Temperatura, humedad, aerosoles, gases, polvo, circulación local |
| Agua | Indicadores fisicoquímicos, elementos biogénicos, microbiología, flujo, sedimentos de fondo |
| Suelo | Estructura, humedad, pH, materia orgánica, contaminantes, microbioma |
| Plantas | composición de especies, índice de estado, fenología, estrés, productividad |
| Animales | observaciones de especies, rutas, números, grupos de indicadores |
| Microorganismos | Bioidentificación, actividad, sostenibilidad y respuesta a los efectos |
| Ser humano | Exposición, acceso a los recursos, ruido, microclima, calidad del entorno |
| Carga tecnológica | Energía, transporte, emisiones, descargas, desechos, efectos físicos |
5.1. Lugar de vigilancia bioevaluado
• Sensores fijos + medidores móviles + análisis de laboratorio;
• La vigilancia aérea de los sistemas no tripulados;
• Robótica terrestre y acuática;
• Datos de satélites y mapas;
• La bioidentificación y las observaciones de expertos;
• Una serie temporal única y una doble dúplica digital del territorio.
6. Instrumentos, mecanismos y robótica científica
| Clase | Función | Reclamaciones |
|---|---|---|
| Robots de campo | Vigilancia de rutas, muestreo, levantamiento de mapas, inspección de zonas de difícil acceso | Pasaporte, metrología, registro de misiones, exactitud demostrada |
| Vehículo blindado de combate | Fotos aéreas, imágenes multiespectrales, análisis de gas, control térmico | Pasaporte, metrología, registro de misiones, exactitud demostrada |
| Submarinos | Hidroquímica, batimetría, sedimentos, inspección de estructuras | Pasaporte, metrología, registro de misiones, exactitud demostrada |
| Manipuladores robotizados | Pruebas, dosis, procedimientos de laboratorio repetitivos | Pasaporte, metrología, registro de misiones, exactitud demostrada |
| Estaciones autónomas | Serie de observaciones a largo plazo y transmisión automática de datos | Pasaporte, metrología, registro de misiones, exactitud demostrada |
| Robots de exposición | Aeración, limpieza, aplicación de sorbente o bioproducto en el mapa de la asignación | Pasaporte, metrología, registro de misiones, exactitud demostrada |
| Mecanismos intelectuales | Gestión adaptativa de bombas, ventilación, energía y regímenes tecnológicos | Pasaporte, metrología, registro de misiones, exactitud demostrada |
6.1. El robot científico como instrumento de medición
Exigencia clave: La plataforma robótica no debe considerarse únicamente como un medio de transporte del sensor. Se está convirtiendo en parte de la cadena de medida. Por consiguiente, el pasaporte de la misión incluye coordenadas, trayectorias, velocidad, orientación, estado del sensor, tiempo, calibración, condiciones ambientales, algoritmo de procesamiento y versión de software.
7. Instrumentos de validación
El contorno de valuación responde a tres preguntas: si se ha medido correctamente; si se ha interpretado correctamente; si se ha demostrado que la tecnología ha mejorado el sistema y no ha causado daños ocultos.
| Herramientas | Índice | Resultado |
|---|---|---|
| Metralogía | Calibración, rastreabilidad, incertidumbre de medición | Estatuto de confianza/observaciones/límites de aplicabilidad |
| Verificación de datos | Plena, sincronización temporal, emisiones, duplicados, anomalías | Estatuto de confianza/observaciones/límites de aplicabilidad |
| V&V modelos | Comparación del cálculo con el experimento y los datos independientes | Estatuto de confianza/observaciones/límites de aplicabilidad |
| Control de metodologías | versión del protocolo, condiciones de aplicabilidad, comparación entre laboratorios | Estatuto de confianza/observaciones/límites de aplicabilidad |
| Validación del efecto | Antes/después, puntos de referencia, estacionalidad, causalidad | Estatuto de confianza/observaciones/límites de aplicabilidad |
| Auditoría de algoritmos | versión del modelo, datos de aprendizaje, sostenibilidad, vigilancia de la distancia | Estatuto de confianza/observaciones/límites de aplicabilidad |
| Embalaje de prueba | Protocolo, datos básicos, gráficos, certificados, registro de cambios | Estatuto de confianza/observaciones/límites de aplicabilidad |
7.1. Marco de normas recomendado
Los principios pueden servir de base para el diseño ISO/IEC 17025 (competencia de los laboratorios de ensayo y calibración), ISO/IEC 17029 (calificación y verificación), W3C PROV (origen y localización de los datos), OAIS/PREMIS (mantenimiento a largo plazo de los objetos digitales) y enfoques NIST AI RMF/TEVV para la evaluación de los componentes de IE. La aplicabilidad específica se determina según el tipo de objeto y el procedimiento.
8. Pasaporte digital ECO-PPA
• Identificación del objeto/módulo/robot/detector;
• El propietario, el operador y el centro científico responsable;
• Geografía y condiciones de explotación;
• La configuración del equipo y la versión del software;
• Números de serie, calibración y intervalos entre pares;
• Algoritmos de procesamiento y versiones de modelos;
• Datos de referencia y su origen;
• Indicadores de la eficacia y limitaciones ambientales;
• Registro de cambios, reparaciones, fallos e incidentes;
• La situación de la verificación y la base de pruebas.
9. Piloto de ciclo completo
1. Diagnóstico básico del territorio y consumo de energía.
2. Elaboración de un mapa de la biocenosis y de los riesgos.
3. Selección de la configuración de minigeneración y de los modelos ecológicos.
4. Disperso de sensores y robots.
5. Crear un doble digital y un pasaporte de piloto.
6. El período de control hasta el impacto tecnológico.
7. Explotación y gestión de la adaptación.
8. Validación independiente del efecto.
9. Evaluación económica, ambiental y operacional.
10. Decisión: Ultimación, repetición o reproducción.
10. Matriz de indicadores
| Sistema | General KPI | Prueba | Riesgo |
|---|---|---|---|
| Energía | Autonomía, accesibilidad, PAC, costo de la energía | telemetría + balance | Falta de generación/acumulación |
| Agua | Reducción de contaminantes, consumo, reutilización | Laboratorio + sensores en línea | transporte de la contaminación a otras corrientes |
| Aire | Concentración, polvo, microclima | Analizadores calibrados | Efecto local sin mejora del sistema |
| Suelo | Contaminantes, orgánicos, actividad biológica | muestras + mapa espacial | toxicidad secundaria |
| Biocenso | Índice de situación y sostenibilidad | Serie de observaciones | Estacionalidad y causalidad falsa |
| Ingeniería de robots | Revestimiento, precisión, autonomía, seguridad | Diario de las misiones | Frustración de navegación/detector |
| Datos | Cobertura, retraso, calidad, origen | Auditoría automática | Pérdida de contexto/versiones |
| Validación | Proporción de efectos confirmados | Protocolo V&V | Conflicto de intereses |
11. Funciones de ingeniería científica
Integrador científico: metodología, modelos, programa de investigación, evaluación por homólogos
Integrador de ingeniería: configuración de módulos, mecánica, fiabilidad, ciclo de vida
Compañero: calibración, metodología, incertidumbre, control de la cadena de medida
Operador del Territorio: operaciones, seguridad, colaboración con la infraestructura local
Computadores de tecnología: equipo, software, robótica, servicio
Centro de datos: almacenamiento, campo de conocimientos, doble digital, acceso y archivo
Validación independiente: pruebas de impacto y pruebas previas a la escalación
12. Interacción con el IMAS-RAN
En el marco de la ECO-PPA, el Instituto de Ciencias Mecánicas puede actuar como centro de ingeniería científica en materia de mecánica, fiabilidad, recursos, plataformas robóticas, dobles digitales, muros experimentales y verificación de sistemas mecánicos y mecánicos. Esto crea un campo de práctica en el que la ingeniería se centra directamente en la sostenibilidad de los sistemas naturales y tecnológicos.
• Calcular la resistencia, las vibraciones y los recursos del equipo modular;
• Establecimiento y ensayo de plataformas móviles robóticas;
• Investigación de los mecanismos de limpieza, mezcla, dosis y transporte;
• Doble digital de vehículos, bombas, turbobuses e instalaciones autónomas;
• V&V modelos y métodos experimentales;
• Creación de una biblioteca de rechazos e ingeniería de la OCE-PPA.
13. Hoja de ruta
| Período | Resultado |
|---|---|
| 0–6 meses | Arquitectura del piloto, registro de tecnología, técnicas de diagnóstico básico, composición de asociados científicos |
| 6–12 meses | Microgeneración, 2–4 modelos ecológicos, redes de sensores y plataformas robóticas |
| 12–18 meses | Acumulación de datos estacionales, dobles digitales, ajuste de regímenes, primera validación independiente |
| 18–24 meses | Certificación KPI, modelo económico, pasaporte estándar de reproducción |
| 2–5 | Red de pilotos, perfiles industriales de ECO-PPA, juegos de modelos y base nacional de validación |
14. Modelo final
ECO-PPA = ENERGÍA + RESTABLECIMIENTO DEL MEDIO + OBSERVACIÓN + ACCIÓN ROBATIZADA + DOCUMENTACIÓN
La idea de crear un sistema de tecnología que se pueda reproducir en lugar de un conjunto de dispositivos. Cada piloto pasa a ser a la vez un sujeto de eficiencia económica, un experimento científico, una fuente de datos normalizados y un elemento del sistema general de gestión del desarrollo.
Material básico
Originales y versiones del documento
- ECO-PPA_Minigeneración_Ecomódulos_Biocenosis_Robótica_Validación.docxDOCX - Documento básico
- ECO-PPA_Minigeneración_Ecomódicos_biocensores_Robóticos_Validación.pptxPPTX - versión relacionada
Otras versiones en formato web
Cada versión se revela por separado; se guarda la secuencia del documento fuente.
Concepto estratégico de ciencia e ingeniería: 2026ECO-PPA_Minigeneración_Ecomódulos_Biocenosis_Robótica_Validación.pptx · texto web+
01 / MODEL ESTRATÉGICO
ECOPPA como sistema de ciclo completo
ENERGÍA
MEDIO
OBSERVACIÓN
VOLUNTARIO
CREACIÓN
Minigeneración y acumulación
Ekomoduli de reconstrucción
Biocensores y sensorica
Robótica científica
Validación y pruebas
Objetivo: Convertir un conjunto de tecnologías en una arquitectura replicable en la que cada efecto sea medido, rastreado y confirmado antes de la escalación.
02 / Arquitectura
7 contorno de arquitectura
A. Minigeneración
B. Ekomodouli
C. Biocenosis
D. Ingeniería de robots
Autonomía energética
Agua, aire, suelo, bioprocesamiento
Vigilancia de los medios vivos y no vivos
Reunión de datos, inspección, impacto
E. Validación
F. Doble digital
G. Gobernanza
metrología, V&V, calidad de los datos
Historia, pronóstico, riesgo, ciclo de vida
Cartera de pilotos y escalación
03 /Energía
Minigeneración de la capa de base de la autonomía
Fuentes
Acumulación y microred
Cargas
Comprobando.
Fuente de reserva de energía eólica de pequeña escala
Acumulador de energía Distribución intelectual del Régimen Insular
Detectores de comunicaciones Bombas Limpiar Robot Cálculo
Capacidad de autonomía del Programa de Acción de Bruselas
04 /INFRAESTRUCTURA MODELO
Ecomódulos — órganos tecnológicos del sistema
WATER
AIR
SOIL
BIO
Limpieza y tráfico de agua
Limpieza del aire y microclima
Rehabilitación del suelo
Biofiltración y bioprocesamiento
WASTE
LAB
DATA
Gestión de las corrientes individuales
Análisis sobre el terreno y preparación de muestras
Nodo de computación local
05 / Sistema de vida
Centro de vigilancia y evaluación
Ser humano
Microorganismos
Carga tecnológica
BIOCENOS DINAMICA
Animales
Atmósfera
Plantas
Agua
Suelo
06 / INSTRUMENTOS DE OBSERVACIÓN
Lugar de vigilancia bioevaluado
Sensores fijos
Aparatos móviles
Vehículo blindado de combate
Robots terrestres
series cronológicas continuas
Mediciones de ruta
Multiespectrómetro, análisis de gas, control térmico
Cartografía y muestreo
Submarinos
Laboratorio
Datos satelitales
Bioidentificación de expertos
hidroquímica y sedimentos de fondo
Análisis de control
Un contexto territorial amplio
y las reacciones de los ecosistemas
07 / SISTEMA ROBOTIZADO
Medición y acción de la robótica científica
Robots de campo
Vehículo blindado de combate
Submarinos
Vigilancia y cartografía por rutas
observaciones aéreas y mediciones a distancia
Inspección de instalaciones y estructuras de agua
Manipuladores
Estaciones autónomas
Robots de exposición
Operaciones de laboratorio repetitivas
Serie de observaciones a largo plazo
Limpieza, aerodesia, dosis
Mecanismos intelectuales
Gestión adaptativa de los regímenes tecnológicos
El robot se considera parte de la cadena de medida: la trayectoria, el sensor, la calibración, el tiempo, la versión del software y el algoritmo de tratamiento forman parte del conjunto de pruebas.
08 / CONTROL DE VERIFICACIÓN EN GINEBRA
Instrumentos de validación
Metralogía
Verificación de datos
V&V modelos
Control de metodologías
Calibración, rastreabilidad, incertidumbre
Pintura, sincronización, anomalías
CALENDARIO DE CONTRIBUCIONES
versión, condiciones de aplicabilidad, comparación
Validación del efecto
Auditoría de algoritmos
Embalaje de prueba
Antes/después, control, estacionalidad
versiones, resistencia, distancia
Protocolo, datos, gráficos, registro de cambios
09 / Arquitectura de documentos
Una cadena de confianza en el resultado
DATCHICK
CALIBROVA
Datos sobre los productos básicos
TRAMITACIÓN
MODEL
EFFECT
INDEPENDENCIA V&V
No se puede aplicar sólo el calendario final. La confianza se construye a lo largo de toda la cadena de origen de los datos, desde el instrumento y las condiciones de medición hasta la versión del algoritmo y la verificación independiente de los efectos.
10 / Prospección
Pasaporte digital de cada elemento
ID del objeto, módulo, robot y sensor
Propietario y operador
Geografía y condiciones de explotación
Configuración y versión del software
Números de serie y calibración
algoritmos y versiones de modelos
Origen de los datos
KPI y limitaciones ambientales
reparación, denegación, incidentes
Situación de la verificación y la base de pruebas
11 / De la diagnostica a la TIRAGIÓN
Piloto de ciclo completo
Diagnostico
Mapa de la biocenosis
Configuración
Descubrir
Doble digital
Control de los informes iniciales
Explotación
Independiente V&V
Evaluación
Tirando
12 /Murmulación
Matriz KPI y riesgos
Energía
Agua
Aire
Suelo
:: Autonomización: CPP • Accesibilidad al riesgo: falta de reservas
• Consumo: reutilización del riesgo: transporte de la contaminación
• polvo: microclima de riesgo: efecto local
Contaminantes: Organización: Bioactividad del riesgo: toxicidad secundaria
Biocenso
Robots
Datos
Validación
Sostenibilidad: indicadores de especies de riesgo: estacionalidad
- Confidencialidad del riesgo: fallo de navegación/detector
Totalización: demora: origen del riesgo: pérdida de contexto
Porcentaje de efectos confirmados Riesgo: conflicto de intereses
13 / POLI
Cooperación científica y de ingeniería
Centro de datos
Validación independiente
Los desarrolladores de tecnología
ECO-PPA
Integrador científico
Operador del Territorio
Integrador de ingeniería
Compañero de tiempo completo
14 / Maquinaria para sistemas naturales y tecnológicos
IMAS RAN EN EL ECO-PPA
• Fiabilidad, vibraciones, recursos y fiabilidad del equipo modular;
• Plataformas móviles robóticas y mecanismos de muestreo;
• Bombas, tracción, aerosoles, dosis, mezcla y transporte;
• Doble digital de máquinas, nodos e instalaciones autónomas;
• V&V modelos, sándwiches y métodos experimentales;
• Biblioteca de rechazos e ingeniería de la OCE-PPA.
15 / De Pilota a CETY
Hoja de ruta
Arquitectura
Lista de tecnologías: diagnóstico básico: asociados
0–6 meses
Descubrir
Minigeneración • 2–4 Ecomódulo • Sensores • robots
6–12 meses
Prueba
Datos estacionales • doppelganger • primer V&V
12–18 meses
Normalización
KPI • Economía • Pasaporte de reproducción
18–24 meses
Escala
Red de pilotos: juegos modelo: base de verificación
2–5