Eine kurze Zusammenfassung
Über das Dokument
Unterwasserrobotersysteme für Wissenschaft, Industrie, Ökologie, Sicherheit und Schiffbau.
Hydroroboter_SPEZIALSCHUTZ_Präsentation.pptx
Dokument wird geladen...
Version: Strategische Forschung und Projektpaket • 2026
1. Kurzer Kern
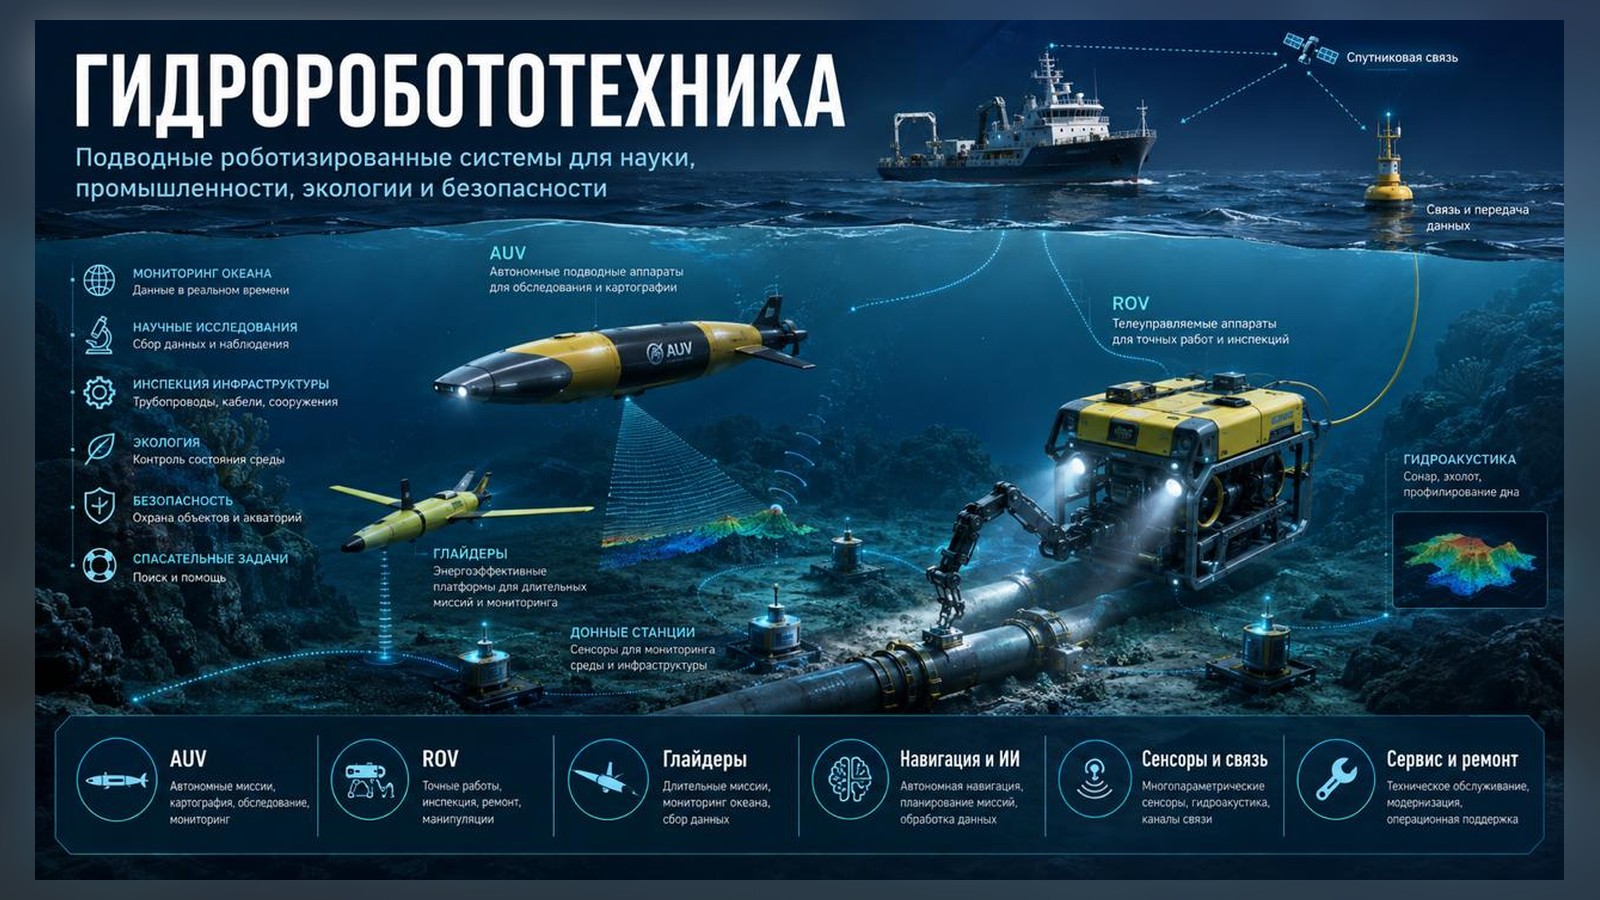
Hydrorobotik ist ein technologischer Kreislauf von Unterwasserrobotersystemen, der autonome Fahrzeuge AUV, ferngesteuerte ROV, Unterwassergleiter, Bodenstationen, Hydroakustik, Navigation, Sensoren, Manipulatoren, KI-Datenverarbeitung und Serviceinfrastruktur vereint. Für SPECZASHCHITA ist es kein separater Instrumentenmarkt, sondern ein angewandtes System zur Überwachung von Gewässern, Häfen, Schiffsbauanlagen, Rohrleitungen, Kabeln, Wasserbauten, Biozönosen und Unterwasserinfrastruktur.
- Ziel: Bildung einer russischen produktionswissenschaftlichen Kontur der Vollzyklus-Hydrorobotik.
- Stützkunden: Schiffbau, Häfen, Transport, Energie, Ökologie, Wissenschaft, Rettungsdienste, Sicherheit.
- Prinzip: Gerät + Sensorik + Verbindung + Daten + Dienstleistungen + Betriebsvorschriften.
- Das Ergebnis: eine Reihe von Pilotsystemen, ein Testgelände, ein Branchenregister und ein Skalierungsprogramm.
2. Warum ist das Thema strategisch
- Die meisten Unterwasserobjekte sind mit herkömmlichen Beobachtungsgeräten nicht sichtbar; Die Roboterisierung verwandelt das Wassergebiet in eine messbare und steuerbare Umgebung.
- Der Schiffbau erhält einen neuen Markt: nicht nur Schiffe, sondern auch Träger, Dockingstationen, Start-ups, Serviceschiffe, Datenzentren und Crew-Training.
- Umweltüberwachung erhält konstante Messungen: Wasser, Bodenablagerungen, Biozönose, Verschmutzung, Zustand der Wasserwerke.
- Sicherheit erhält Werkzeuge für die Suche, Untersuchung, Minenräumung, den Schutz von Häfen, Kabeln, Pipelines und kritischer Infrastruktur.
- Materialwissenschaft wird zum Kern: Gehäuse, Verbundwerkstoffe, technische Keramik, syntaktischer Schaum, Beschichtungen, Abdichtung, Optik, Leistungselektronik.
3. Taxonomie der Systeme
| Klasse | Funktion | Stärken | Einschränkungen |
|---|---|---|---|
| AUV | Autonome Untersuchung, Kartographie, Routenmissionen | Reichweite, Stealth, reduzierte Belastung des Schiffes | Schwieriger Link und Return, begrenzte Intervention |
| ROV | Präzise Inspektion, Reparatur, Manipulation, Probenahme | Realzeit, Bedienersteuerung, Energiearbeit | Kabel, abhängig von Schiff/Energie |
| Gleiter | Langzeitüberwachung des Ozeans und der Gewässer | Energieeffizienz, Monate der Missionen, große Gebiete | Niedrige Geschwindigkeit, begrenzte Nutzlast |
| Die Don Station | Kontinuierliche Überwachung von Umwelt und Infrastruktur | Lange Messungen, Sensornetzwerk, Änderungsüberwachung | Installation, Stromversorgung, Kommunikation, Wartung erforderlich |
| Hybrid AUV/ROV | Autonomer Übergang + Managed Work | Das Beste aus zwei Klassen, eine vielversprechende Nische | Komplexität der Zertifizierung und Architektur |
4. Architektur der Plattform SPECZASHCHITA
- Projektbüro: bildet TZ, Kooperation, Pilotenpass, Testkalender, Finanzierungs- und Validierungsmodelle.
- Ingenieurkern: Konstruktionsbüros, Elektronik, Hydroakustik, Software, Materialien, Tests.
- Schiffskontur: Trägerschiffe, Dockingstationen, Start- und Landevorrichtungen, Reparaturkapazitäten und Flottenservice.
- Daten und KI: digitales Wassergebietsdoppel, Sonarverarbeitung, Videoanalyse, Objekterkennung, prädiktive Reparatur.
- Umweltkreislauf: Überwachung von Wasser, Boden, Biota, Verschmutzung, Bodenablagerungen, Dynamik der Biozönose.
- Sicherheit: Inspektion von Wasserflächen, Unterwassersuche, Kontrolle von Häfen und Objekten, Ingenieuraufklärung.
5. Schlüsseltechnologiemodule
| Modul | Inhaltsverzeichnis |
|---|---|
| Gehäuse und Auftrieb | Titan/Aluminium/Verbundwerkstoffe, syntaktischer Schaum, Dichtungsblöcke, Druckschutz |
| Die Bewegung | Schneckenmotoren, Vektorschub, Lenker, Gleiterflügel, Energieeffizienz |
| Energie | Li-ion/LiFePO4, BMS, Dock-Laden, Kabelstrom ROV, Hybridlösungen |
| navigiert | INS, DVL, USBL/LBL, akustische Beacons, Bathimetrie, Algorithmen SLAM |
| Sensoren | Sonar seitlicher Betrachtung, Mehrstrahl-Echolot, Kammer, CTD, Trübung, Wasserchemie, Magnetometer |
| Kontakt | Kabel ROV, akustische Modems, optische Kommunikation, Boje-Repeater, Satellitenkanal |
| Manipulatoren | Greifer, Brenner, Sampler, Bürsten, Inspektions- und Reparaturwerkzeuge |
| Software und KI | Missionsplanung, Objekterkennung, 3D-Rekonstruktion, Berichte, Datenarchiv |
6. Kommunikation mit dem Schiffbau, USC, VTB, Inmortrans und Ocean 80
Die Hydrorobotertechnik muss in das Schiffbaupaket SPECZASHCHITA als separate Produktlinie rund um Trägerschiffe, Servicestützpunkte, Hafeninfrastruktur und Offshore-Testgelände integriert werden. In Verbindung mit der zuvor vorbereiteten Schaltung USC - VTB - Inmortrans - Ocean 80 kann diese Richtung ein praktischer Pilot werden: vom Entwurf der Geräte bis zur Serienwartung der Gewässer.
- USC: Träger, Werften, Reparaturen, Schiffstechnik, Integration von Robotik in Schiffe und Häfen.
- VTB: Projektfinanzierung, Leasing, Investitionsmodell, Ausführungs- und Vermögensüberwachung.
- SPECZASHCHITA: Projektbüro, Kooperation, Teilnehmerverzeichnis, Piloten, Kundeninteraktion.
- Inmortrans: wissenschaftliche, methodische und transport-marine Kontur, Vorschriften und Betriebsmodelle.
- Ozean 80: Pilotbetrieb, Missionen in den Gewässern, Schulungen, Demonstrationsprojekte.
7. Pilotprogramme
Pilot 1. Inspektion der Hafeninfrastruktur
ROV + Sonar + Videoanalyse für Liegeplätze, Wasserwerke, Kabel und Rohrleitungen.
Pilot 2. Ökologisches Wasser
AUV/ Gleiter + Bodenstationen zur Überwachung von Wasser, Bodenablagerungen, Biozönosen und Verunreinigungen.
Pilot 3. Schiffsbaudienst
Unterwasserinspektion von Schiffsrumpf, Propellergruppen, Docks, Liegeplätzen, Unterwasserbauteilen.
Pilot 4. Suche und Sicherheit
Der Komplex der Suche nach Objekten, Untersuchung des Bodens, Kontrolle der Gewässer und Begleitung der Rettungsarbeiten.
Pilot 5. Materialien und Beschichtungen
Prüfung von Gehäusen, Verbundwerkstoffen, Keramik, Beschichtungen, Dichtstoffen, Optiken und Elektronik in der Meeresumwelt.
8. Straßenkarte 2026–2030
| Bühne | Zeitraum | Ergebnis | Prüfpunkt |
|---|---|---|---|
| 0. Projektpass | 0–2 Monat | TZ, Zusammenarbeit, Schätzungen, Kundenkarte | Genehmigter Projektpass |
| 1. Demonstrator | 3–6 Monat | ROV-Inspektor + Sensorpaket + Bericht | Feldversuche im Wasser |
| 2. Deponie | 6–12 Monat | Testbasis, Vorschriften, Schulung der Bediener | Erste 50 Missionen |
| 3. Lineal | 12–24 Monat | AUV, ROV, Gleiter, Bodenstation, Service | Serienversuchsmuster |
| 4. Skalierung | 24–48 Monat | Regionale Zentren, Leasing, Serviceverträge | 10+ Wasserflächen/Häfen |
| 5. Export und Standards | 36–60 Monat | Normen, Register, internationale Projekte | Zertifizierung und Exportpaket |
9. KPI und Effekte
- Technische KPI: Tiefe, Autonomie, Positioniergenauigkeit, Kommunikationsstabilität, Sonarqualität, Prozentsatz erfolgreicher Missionen.
- Wirtschaftlich KPI: die Kosten einer Mission, die Kosten für Taucharbeiten, der Anteil der inländischen Komponenten, die Einnahmen aus Serviceverträgen zu reduzieren.
- Umwelt KPI: Häufigkeit der Überwachung, Abdeckung von Gewässern, Geschwindigkeit der Erkennung von Verunreinigungen, Vollständigkeit des digitalen Beobachtungsarchivs.
- Sicherheit: Reduzierung der Suchzeit, Verbesserung der Kontrolle von Häfen und Unterwasserobjekten, Verringerung der Risiken für Menschen.
- Schiffbau: neue Produktlinie, Verladung von Werften und Konstruktionsbüros, Servicemarkt des Lebenszyklus.
10. Was wir sofort tun müssen
- Zuweisen eines Hauptprojektbüros und eines technischen Integrators.
- Sammeln Sie ein Register der russischen und freundlichen Kompetenzen: KB, Elektronik, Hydroakustik, Materialien, Software, Werften, Deponien.
- Wählen Sie 2–3 Startwasserflächen für Demonstrationen: Hafen, Schiffbauobjekt, Umweltstandort.
- Bereiten Sie eine Reihe von TZ vor: ROV-Inspektor, AUV-Kartenbild, Gleiter-Monitor, Bodenstation, Rechenzentrum.
- Erstellen Sie ein Finanzschema: Grant / OKR, Leasing, Serviceverträge, Industriekonsortium.
- Bauen Sie die Hydrorobotertechnik in das Paket SPECZASHCHITA ein - Schiffbau als separates Programm.
11. Quellen und Referenzen für die Überprüfung
- WHOI: Autonomous Underwater Vehicles - Klassenübersicht AUV und Anwendungsbeispiele. https://www.whoi.edu/what-we-do/explore/underwater-vehicles/auvs/
- WHOI: AUV Sentry — Tiefe bis zu 6000 m, Mission Kartierung und Aufnahme des Meeresbodens. https://www.whoi.edu/oceanrobots/robots/sentry-phone.html
- WHOI: Nereid Under Ice - Der Hybrid ROV/AUV und Mikrofaserkabel. https://www.whoi.edu/what-we-do/explore/underwater-vehicles/hybrid-vehicles/nereid-under-ice/
- NOAA Ocean Exploration: Die Technologie ROV, Manipulatoren, Probenahmewerkzeuge. https://oceanexplorer.noaa.gov/explainers/technology/
- Rostec, 2025: Telemetriesysteme für Unterwasser-Mining-Roboter. https://www.rostec.ru/en/media/news/rostec-has-supplied-a-batch-of-telemetry-systems-for-underwater-demining-robots/
- Mintrans RF, 2025: USC und Erneuerung der Baggerflotte. https://www.mintrans.gov.ru/press-center/branch-news/6256
- DOAJ, 2025: Structural-parametric synthesis of AUV for mineral resources complex. https://doaj.org/article/50d3c9f427204778a5c0188d09060b03
- TrackDyne: USBL/LBL, akustische Modems und Unterwasserkommunikation als technologischer Bezugspunkt. https://www.trackdyne.com/
Ausgangsmaterialien
Originale und Versionen
- Hydroroboter_SPEZIELLER SCHUTZ_Forschung.docxDOCX - Hauptdokument
- Hydroroboter_SPEZIALSCHUTZ_Präsentation.pptxPPTX - Verwandte Version
Weitere Redaktionen im Web-Format
Jede Version wird separat offenbart; die Abfolge des Quelldokuments wird gespeichert.
SPECZASHCHITA • Hydrorobotertechnik • 1Hydroroboter_SPEZIFIKATION_Präsentation.pptx · Web-Text+
Warum Russland Hydrobotik
Aquatorium wird nur verwaltet, wenn es regelmäßig und sicher gemessen wird.
Infrastruktur
Ökologie
Wissenschaft
Sicherheit
Häfen, Liegeplätze, GTS, Kabel, Rohrleitungen, Docks und Schiffsrumpf
Wasser, Bodenablagerungen, Biozönose, Verschmutzung, Betriebstests
Bodenkarte, Ozeanologie, Hydrologie, Biologie, Klimadaten
Suche, Schutz der Gewässer, Untersuchung gefährlicher Objekte, Rettungsaufgaben
• Neuer Markt für den Schiffbau: Träger, Dockingstationen, Serviceschiffe, Testgelände.
• Neue Produktlinie SPECZASHCHITA: Gerät + Daten + Dienstleistungen + Betriebsvorschriften.
• Kritischer Kreislauf der Importunabhängigkeit: Hydroakustik, Elektronik, Materialien, Software, Energie.
SPECZASHCHITA • Hydrorobotertechnik • 2
Klassen von Unterwasser-Robotersystemen
AUV
ROV
Gleiter
Don Stationen
Hybriden
Autonome Kartographie, Untersuchung, Überwachung Schlüssel: Nutzlast, Kommunikation, Energie, Navigation, Service.
Präzise Arbeit, Inspektion, Reparatur, Manipulation Schlüssel: Nutzlast, Kommunikation, Energie, Navigation, Service.
Lange Missionen und Überwachung großer Gebiete Schlüssel: Nutzlast, Kommunikation, Energie, Navigation, Service.
Permanente Sensoren für Umwelt und Infrastruktur Schlüssel: Nutzlast, Kommunikation, Energie, Navigation, Service.
Autonomer Übergang + Managed Intervention Schlüssel: Nutzlast, Kommunikation, Energie, Navigation, Service.
SPECZASHCHITA • Hydrorobotertechnik • 3
Architektur der Plattform SPECZASHCHITA
Digitale Datenarchiv-Produktionszusammenarbeit + der Missions-+
Daten
Digitales Wasser-Doppeltes
Projektbüro
Technischer Kern
Betrieb
TZ, Kooperation, Pilotenpass, Kostenvoranschlag, Kunden
AUV/ROV, Sensoren, Kommunikation, II, Materialien, Tests
Missionen, Service, Schulungen, Berichte, Vorschriften
Kunden
Häfen, USC, Ökologie, Sicherheit
SPECZASHCHITA • Hydrorobotertechnik • 4
Technologischer Stack
Was Sie in einer einzigen Linie sammeln müssen
• Gehäuse und Auftrieb: Verbundwerkstoffe, Titan, synthetischer Schaum
• Energie: Batterien, BMS, Aufladen, Kabelnetzteil ROV
• Navigation: INS, DVL, USBL/LBL, Leuchttürme, SLAM
• Sensoren: Sonar, Kamera, CTD, Wasserchemie, Magnetometer
• Kommunikation: Kabel, akustisches Modem, Boje, Satellitenkanal
• Manipulatoren: Greifer, Sampler, Schneiden, Reinigen, Reparieren
• Software und KI: Missionen, Erkennung, 3D-Rekonstruktion, Berichte
• Service: Deponie, Bediener, Ersatzteile, Modernisierung
SPECZASHCHITA • Hydrorobotertechnik • 5
Verbindung mit dem Schiffbau
USC - VTB - Inmortrans - Ocean 80 als praktische Schaltung
USC
VTB
SPECZASHCHITA
Inmortrans / Ozean 80
Werften, Träger, Docks, Reparaturen, Schiffsintegration
Finanzierung, Leasing, Asset- und Ausführungskontrolle
Projektbüro, Kooperation, Register, Piloten
Vorschriften, Betrieb, Gewässer, Ausbildung
• Fazit: kein einmaliges Gerät, sondern ein serienmäßiges Lebenszyklus-Servicesystem für Häfen, Schiffe und Gewässer.
SPECZASHCHITA • Hydrorobotertechnik • 6
Materialwissenschaften für Hydroroboter
Gehäuse
Optik und Sensoren
Beschichtungen
SCFE
Korrosionsbeständigkeit, Druck, Schlag, Reparaturfähigkeit
Saphir, Quarz, transparente Keramik, versiegelte Fenster
Antifouling, Schutz, Verschleißfestigkeit, Stealth/Rauschen
Ultrasaubere Materialien und Pulver
• Mit dem Paket "Materialwissenschaften" verknüpfen: Technische Keramik, synthetische Kristalle, Verbundwerkstoffe, Beschichtungen und hochreine Materialien für Elektronik und Optik.
SPECZASHCHITA • Hydrorobotertechnik • 7
Fünf Start-Piloten
1. Hafeninspektion
2. Ökologisches Wasser
3. Schiffsbaudienst
ROV + Sonar + Videoanalyse
AUV / Gleiter + Bodenstationen
Schiffsrumpf, Docks, Propeller- und Lenkgruppen
4. Suche und Sicherheit
5. Materialien und Beschichtungen
Untersuchung des Bodens und gefährlicher Objekte
Marine Materialprüfungen
SPECZASHCHITA • Hydrorobotertechnik • 8
KPI Programmierung
Technik
Wirtschaft
Ökologie
Sicherheit
Tiefe Autonomie Positioniergenauigkeit Missionserfolg Datenqualität
Missionskosten Service-Umsatz Anteil der inländischen Knoten Werften laden Amortisationszeit
Häufigkeit der Überwachung Abdeckung des Gewässers Geschwindigkeit der Verschmutzungserkennung Beobachtungsarchiv
Suchzeit Risiko für Menschen Objektkontrolle Notfallbereitschaft
SPECZASHCHITA • Hydrorobotertechnik • 9
Sofortmaßnahmen
Von der Idee zum Projektpass und dem ersten Feldversuch
• Beauftragen Sie das Hauptprojektbüro und den technischen Integrator.
• Sammeln Sie das Register der Kompetenzen: KB, Hydroakustik, Elektronik, Materialien, Software, Werften, Deponien.
• Wählen Sie 2–3 Startgewässer: Hafen, Schiffbauobjekt, Umweltstandort.
• Bereiten Sie das TZ für den ROV-Inspektor, den AUV-Kartengrafen, den Gleitermonitor und die Bodenstation vor.
• Erstellen Sie ein Finanzschema: OCD, Leasing, Serviceverträge, Industriekonsortium.
SPECZASHCHITA • Hydrorobotertechnik • 10