Eine kurze Zusammenfassung
Über das Dokument
Integrationsprogramm für Minigenerationen, Ökomodule, Biozönose, Robotik und Ergebnisvalidierung.
ECO-PPA_Minigeneration_Ökomodule_Biozönose_Robotik_Validierung.pptx
Dokument wird geladen...
Validierungs- und Engineering-Tools
Strategisches Wissenschafts- und Ingenieurkonzept
Die Version 1.0 • 2026
1. Strategischer Rahmen
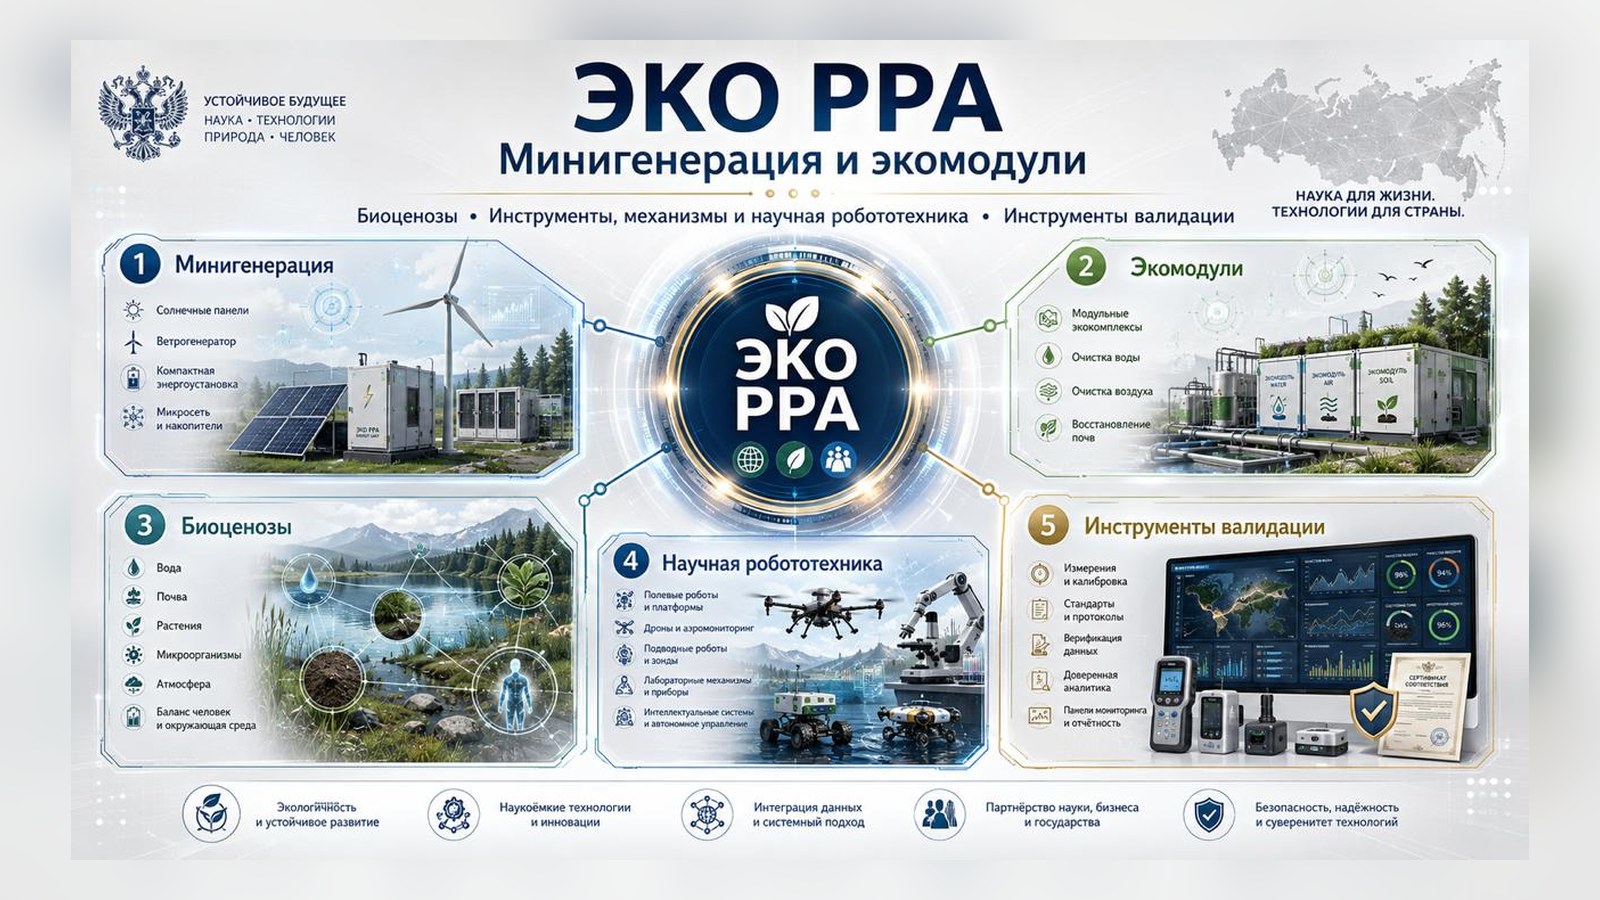
ECO-PPA wird als ein verteiltes Full-Cycle-Forschungs- und Engineering-System betrachtet, das lokale Energiestabilität, ökologische Technologiemodule, Biozönose-Überwachung, Robotermess- und Expositionsinstrumente sowie einen unabhängigen Validierungs- und Technologiekreislauf integriert. Ziel ist es, von getrennten Umwelt- und Energieprojekten zu einer reproduzierbaren Architektur zu wechseln, in der jedes Objekt einen messbaren Eingang, einen digitalen Pass, eine Reihe wissenschaftlich fundierter Indikatoren, eine nachgewiesene Effizienz und ein Skalierungsverfahren aufweist.
1.1. Formel des Systems
| ENERGIE | MITTEL | BELEUCHTUNG | AKTION | VERTRAUEN |
|---|
Minigeneration + Ökomodule + Biozönose Überwachung + Wissenschaftliche Robotik + Validierung = reproduzierbar ECO-PPA-Zyklus.
1.2. Grundsätze
• Modularität: Das System wird aus standardisierten Blöcken für Territorium und Aufgabe zusammengebaut.
• Autonomie: Die Basisfunktionen bleiben erhalten, wenn die externe Infrastruktur beeinträchtigt wird.
• Messbarkeit: Jede Exposition ist mit dem Ausgangszustand, den Indikatoren und der Kontrollmessung verbunden.
• Rückverfolgbarkeit: Daten, Methodik, Instrument, Kalibrierung, Algorithmus und Lösung sind durch eine einzige digitale Spur verbunden.
• Validierung vor der Skalierung: Der Pilot muss den technologischen, ökologischen und betrieblichen Effekt nachweisen.
• Menschen und Biozönose werden in einem Gleichgewicht betrachtet: Die Technologie sollte einen Indikator nicht auf Kosten des Abbaus des anderen verbessern.
2. Architektur ECO-PPA
Kontur A. Minigeneration
Stromversorgung von Umweltmodulen, Robotik, Kommunikation und kritische Lasten.
B-Kontur. Ökomodule
Reinigung und Wiederherstellung von Wasser, Luft und Boden; Umgang mit organischen und technologischen Strömen.
Der C-Ring. Biozönose
Beobachtung der Dynamik der Atmosphäre, des Wassers, des Bodens, der Vegetation, der Mikroorganismen, der Tiere und der anthropogenen Belastung.
Der Kreis D. Wissenschaftliche Robotik
Offline-Proben- und Datensammlung, Inspektion, Kartierung, Punktbelichtung, Wartung.
Der Kreis E. Validierung
Messtechnik, Kalibrierung, V&V, Datenqualitätskontrolle, unabhängige Wirkungsbewertung.
Kontur F. Digitaler Zwilling
Einheitliches Objekt- und Flächenmodell: Konfiguration, Geschichte, Daten, Modi, Prognose, Risiko, Lebenszyklus.
Der Kreis G. Verwaltung
Pilotenportfolio, Vorschriften, Sicherheit, Datenbestände, Rechte, Skalierung und abteilungsübergreifende Zusammenarbeit.
3. Minigeneration
Minigeneration ist kein separates Energieprojekt, sondern eine tragende Schicht der Autonomie ECO-PPA. Ihre Aufgabe ist es, eine garantierte Versorgung des Messnetzes, der Pumpen, der Sorptions- und Membrananlagen, der Serverknoten, der Kommunikation, der Robotik und der Notlasten zu gewährleisten.
3.1. Grundkonfiguration
• Solarerzeugung als Basis-Schnellausbauquelle.
• Kleine Windenergie, wo die Windenergie bestätigt wird.
• Gas-, Biogas-, Wasserstoff- oder andere kompakte Erzeugung aus Machbarkeits- und Umweltgründen
• Energiespeicher zur Glättung der Spitzen und zur Gewährleistung der kritischen Autonomie.
• Mikronetz mit intelligenter Laststeuerung.
• Kommunikations- und Steuerungsreservierung; Möglichkeit der "Insel" -Modus.
3.2. Mini-Generierung Reisepass
| & Einstellungen | Was ist festgelegt | Kriterium |
|---|---|---|
| Kapazität | Nennwert, Spitze, kritische Last | Leistungsbalance |
| Autonomie | Arbeitszeit ohne externes Netzwerk | nicht niedriger als das vorgegebene Szenario |
| Effizienz des Systems | Generierung + akkumulieren + Konvertierung | Bestätigung der Messungen |
| Ökologischer Fußabdruck | Emissionen, Lärm, Materialien, Abfälle | Projektgrenzen |
| Zuverlässigkeit | Ausfall, Verschlechterung, Verfügbarkeit | MTBF/MTTR und Verfügbarkeit |
| Digitale Beobachtung | Telemetrie, Ereignisse, Unfälle | 100% kritische Parameter |
4. Ökomodule
Ecodul ist eine standardisierte Technologieeinheit, die eine spezifische Aufgabe der Wiederherstellung oder des Schutzes der Umwelt löst und in ein gemeinsames Mess- und Validierungssystem integriert ist.
| Code | Zweck | Beenden |
|---|---|---|
| WATER | Aufbereitung und Reinigung von Wasser, lokale Nachbehandlung, Umlaufzyklen, Qualitätskontrolle. | Messbare Ergebnisse + Digitaler Reisepass + Validierungsprotokoll |
| AIR | Lokale Luftreinigung, Abscheidung von Aerosolen und Schadstoffen, Klimakontrolle. | Messbare Ergebnisse + Digitaler Reisepass + Validierungsprotokoll |
| SOIL | Bodendiagnostik und -sanierung, Stabilisierung, Sorption, Bioremediation, Fruchtbarkeitskontrolle. | Messbare Ergebnisse + Digitaler Reisepass + Validierungsprotokoll |
| BIO | Biologische Prozesse: Kompostierung, Biofiltration, mikrobiologische Konturen. | Messbare Ergebnisse + Digitaler Reisepass + Validierungsprotokoll |
| WASTE | Sortieren, Vorverarbeitung und nützliche Verwendung einzelner Threads. | Messbare Ergebnisse + Digitaler Reisepass + Validierungsprotokoll |
| LAB | Feldlabormodul: Probenvorbereitung, Schnellanalyse, Instrumentenkalibrierung. | Messbare Ergebnisse + Digitaler Reisepass + Validierungsprotokoll |
| DATA | Lokale Recheneinheit: Sammeln, Reinigen, temporäre Speicherung und Datenübertragung. | Messbare Ergebnisse + Digitaler Reisepass + Validierungsprotokoll |
5. Biozönose als Verwaltungsobjekt
Der biozöne Ansatz verändert die Analyseeinheit: Anstelle eines einzelnen Schadstoffs oder Infrastrukturobjekts wird ein System von Verbindungen zwischen einer lebenden und einer unbelebten Umgebung beobachtet. Für ECO-PPA bedeutet dies, dass die technologischen Auswirkungen anhand einer Reihe voneinander abhängiger Indikatoren bewertet werden.
| Ebene | Beobachtete Parameter |
|---|---|
| Atmosphere | Temperatur, Feuchtigkeit, Aerosole, Gase, Staub, lokale Zirkulation |
| Wasser | physikalisch-chemische Indikatoren, biogene Elemente, Mikrobiologie, Verlauf, Bodenablagerungen |
| Boden | Struktur, Feuchtigkeit, pH, organische Substanz, Schadstoffe, Mikrobiom |
| Pflanzen | Artenzusammensetzung, Statusindex, Phänoologie, Stress, Produktivität |
| Tiere | Artenbeobachtungen, Routen, Anzahl, Indikatorgruppen |
| Mikroorganismen | Bioindikation, Aktivität, Widerstandsfähigkeit und Reaktion auf Auswirkungen |
| Mensch | Exposition, Zugang zu Ressourcen, Lärm, Mikroklima, Umweltqualität |
| Technologische Belastung | Energie, Verkehr, Emissionen, Einleitungen, Abfälle, physikalische Einflüsse |
5.1. Biozönischer Überwachungspunkt
• stationäre Sensoren + Mobile Messgeräte + Laboruntersuchungen;
- Luftüberwachung unbemannter Systeme;
Boden- und Wasserrobotik
Satelliten- und Kartendaten;
Bioindikationen und Expertenbeobachtungen;
• Einheitliche Zeitreihe und digitaler Zwilling des Territoriums
6. Werkzeuge, Mechanismen und wissenschaftliche Robotik
| Klasse | Funktion | Anforderung |
|---|---|---|
| Feldroboter | Routenüberwachung, Probenahme, Kartierung, Inspektion von schwer zugänglichen Bereichen | Reisepass, Metrologie, Missionsprotokoll, nachweisbare Genauigkeit |
| UAV | Luftbildfotografie, Multispektralfotografie, Gasanalyse, Wärmekontrolle | Reisepass, Metrologie, Missionsprotokoll, nachweisbare Genauigkeit |
| Unterwassergeräte | Hydrochemie, Bathimetrie, Bodenablagerungen, Konstruktionsinspektion | Reisepass, Metrologie, Missionsprotokoll, nachweisbare Genauigkeit |
| Roboter-Manipulatoren | Probenarbeit, Dosieren, wiederholte Laborverfahren | Reisepass, Metrologie, Missionsprotokoll, nachweisbare Genauigkeit |
| Autonome Stationen | Langzeitbeobachtungen und automatische Datenübertragung | Reisepass, Metrologie, Missionsprotokoll, nachweisbare Genauigkeit |
| Roboter-Exposition | Punktbelüftung, Reinigung, Sorbens oder Biopräparation auf der Auftragskarte | Reisepass, Metrologie, Missionsprotokoll, nachweisbare Genauigkeit |
| Intelligente Mechanismen | Adaptive Steuerung von Pumpen, Ventilation, Energie und Technologie | Reisepass, Metrologie, Missionsprotokoll, nachweisbare Genauigkeit |
6.1. Wissenschaftlicher Roboter als Messgerät
Eine Schlüsselanforderung: Eine Roboterplattform sollte nicht nur als Sensor-Liefermedium betrachtet werden. Es wird Teil der Messkette. Daher umfasst der Missionspass Koordinaten, Flugbahn, Geschwindigkeit, Orientierung, Sensorstatus, Zeit, Kalibrierung, Umgebungsbedingungen, Verarbeitungsalgorithmus und Softwareversion.
7. Validierungswerkzeuge
Der Validierungskreislauf beantwortet drei Fragen: Wurde er richtig gemessen, richtig interpretiert, hat die Technologie das System verbessert und keinen versteckten Schaden verursacht?
| Werkzeug | Inhaltsverzeichnis | Ergebnis |
|---|---|---|
| Metrologie | Kalibrierung, Rückverfolgbarkeit, Messunsicherheit | Vertrauenswürdiger Status / Bemerkungen / Grenzen der Anwendbarkeit |
| Datenverifizierung | Vollständigkeit, Zeitsynchronisation, Emissionen, Duplikate, Anomalien | Vertrauenswürdiger Status / Bemerkungen / Grenzen der Anwendbarkeit |
| V&V Modelle | Vergleich der Berechnung mit dem Experiment und unabhängigen Daten | Vertrauenswürdiger Status / Bemerkungen / Grenzen der Anwendbarkeit |
| Methodenkontrolle | Protokollversion, Anwendbarkeitsbedingungen, Laborvergleich | Vertrauenswürdiger Status / Bemerkungen / Grenzen der Anwendbarkeit |
| Validierung der Wirkung | vor/nach, Kontrollpunkte, Saisonalität, Kausalität | Vertrauenswürdiger Status / Bemerkungen / Grenzen der Anwendbarkeit |
| Algorithmen prüfen | Modellversion, Schulungsdaten, Nachhaltigkeit, Driftüberwachung | Vertrauenswürdiger Status / Bemerkungen / Grenzen der Anwendbarkeit |
| Evidenzbasierte Verpackung | Protokoll, Quelldaten, Diagramme, Zertifikate, Änderungsprotokoll | Vertrauenswürdiger Status / Bemerkungen / Grenzen der Anwendbarkeit |
7.1. Empfohlener Standardrahmen
Als methodische Grundlage für die Gestaltung können die Grundsätze ISO/IEC 17025 (Kompetenz der Prüf- und Kalibrierlaboratorien), ISO/IEC 17029 (Validierung und Verifizierung), W3C PROV (Herkunft und Rückverfolgbarkeit der Daten), OAIS/PREMIS (Langzeiterhaltung digitaler Objekte) und Ansätze NIST AI RMF/TEVV zur Bewertung von KI-Komponenten. Spezifische Anwendbarkeit wird durch die Art des Objekts und das Verfahren bestimmt.
8. Digitaler Reisepass ECO-PPA
• Objekt-/Modul-/Roboter-/Sensor-ID;
• Eigentümer, Betreiber und verantwortliches Wissenschaftszentrum;
* Geographie und Betriebsbedingungen;
Hardwarekonfiguration und Softwareversion;
• Seriennummern, Kalibrierungs- und Prüfintervalle;
Algorithmen für die Verarbeitung und Versionen von Modellen;
- die Ausgangsdaten und ihre Herkunft;
• Leistungs- und Umweltbeschränkungen
• Protokollierung von Änderungen, Reparaturen, Ausfällen und Vorfällen;
- Validierungsstatus und Beweisgrundlage.
9. Voller Zyklus Pilot
1. Grunddiagnose von Territorium und Energieverbrauch.
2. Erstellung einer Karte der Biozönose und der Risiken.
3. Auswahl der Konfiguration von Minigenerationen und Ökomodulen.
4. Einsatz von Sensoren und Robotern.
5. Erstellung eines digitalen Zwillings und eines Pilotenpasses
6. Die Periode der Kontrollmessungen bis zur technologischen Einwirkung.
7. Betrieb und adaptive Steuerung.
8. Unabhängige Validierung des Effekts.
9. Wirtschaftliche, ökologische und betriebliche Bewertung.
10. Lösung: Nachbearbeitung, Nachbau oder Nachbau.
10. Indikatormatrix
| Kontur | Haupt KPI | Beweis | Risiko |
|---|---|---|---|
| Energie | Autonomie, Verfügbarkeit, Effizienz, Energiekosten | Telemetrie + Balance | Mangel an Erzeugung/Speicherung |
| Wasser | Reduzierung von Schadstoffen, Verbrauch, Wiederverwendung | Labor + Online-Sensoren | Übertragung der Verschmutzung auf einen anderen Strom |
| Luft | Konzentration, Staub, Mikroklima | Kalibrierte Analysatoren | Lokaler Effekt ohne Systemverbesserung |
| Boden | Schadstoffe, organische Stoffe, biologische Aktivität | Proben + räumliche Karte | Sekundäre Toxizität |
| Biozönose | Status- und Nachhaltigkeitsindex | Serie von Beobachtungen | Saisonalität und falsche Kausalität |
| Robotertechnik | Beschichtung, Präzision, Autonomie, Sicherheit | Missionsprotokoll | Navigations-/Sensorfehler |
| Daten | Vollständigkeit, Verzögerung, Qualität, Herkunft | Automatisches Audit | Verlust von Kontext/Versionen |
| Validierung | Anteil der bestätigten Effekte | V&V-Protokoll | Interessenkonflikte |
11. Wissenschaftliche und technische Rollen
Wissenschaftlicher Integrator: Methodik, Modelle, Forschungsprogramm, Expertenbewertung
Ingenieurintegrator: Modulkonfiguration, Mechanik, Zuverlässigkeit, Lebenszyklus
Metrologischer Partner: Kalibrierung, Methoden, Unsicherheit, Kontrolle der Messkette
Betreiber des Territoriums: Betrieb, Sicherheit, Interaktion mit lokaler Infrastruktur
Technologie-Entwickler: Hardware, Software, Robotik, Service
Rechenzentrum: Lagerung, Wissensgraph, digitales Zwilling, Zugang und Archiv
Unabhängige Validierung: Überprüfung des Effekts und der Evidenzbasis vor der Skalierung
12. Interaktion mit der IMASH Wunden
Als Teil des ECO-PPA kann das Institut für Maschinenbau als ein Wissenschafts- und Ingenieurzentrum für Mechanik, Zuverlässigkeit, Ressource, Roboterplattformen, digitale Zwillinge, experimentelle Stände und Validierung von mechanischen und mechatronischen Systemen fungieren. Dies schafft ein praktisches Testgelände, auf dem die Maschinenbautechnik direkt an den Nachhaltigkeitsherausforderungen naturtechnischer Systeme arbeitet.
• Berechnung der Festigkeit, Vibrationen und Lebensdauer von modularen Geräten;
• Entwicklung und Erprobung mobiler Roboterplattformen;
• Untersuchung von Reinigungs-, Misch-, Dosier- und Transportmechanismen;
• digitale Zwillinge von Antrieben, Pumpen, Turbomaschinen und autonomen Anlagen;
• V&V Modelle und experimentelle Techniken;
• Bildung einer Bibliothek für Ausfälle und technische Lektionen ECO-PPA.
13. Straßenkarte
| Zeitraum | Ergebnis |
|---|---|
| 0–6 Monate | Architektur des Piloten, Register der Technologien, Methoden der grundlegenden Diagnostik, Zusammensetzung der wissenschaftlichen Partner |
| 6–12 Monat | Einsatz von Mini-Generation, 2–4 Eco-Modulen, Touch-Netzwerken und Roboterplattformen |
| 12–18 Monate | saisonale Datenakkumulation, digitaler Zwilling, Modusanpassung, erste unabhängige Validierung |
| 18–24 Monat | Bestätigung KPI, wirtschaftliches Modell, Standard-Pass-Vervielfältigung |
| 2–5 Jahre | Pilotennetzwerk, Industrieprofile ECO-PPA, Standard-Kits und nationale Validierungsbasis |
14. Das Endmodell
ÖKO-PPA = ENERGIE + UMGEBUNG + BELEUCHTUNG + ARBEITSGEBIETE + BEWERTUNG
Die Idee hinter dem Konzept ist es, kein Set von Geräten zu erstellen, sondern ein vertrauenswürdiges reproduzierbares technologisches System. Jeder Pilot wird gleichzeitig zum Objekt der wirtschaftlichen Effizienz, zum wissenschaftlichen Experiment, zur Quelle standardisierter Daten und zum Element eines allgemeinen Entwicklungsmanagementsystems.
Ausgangsmaterialien
Originale und Versionen
- ECO-PPA_Minigeneration_Ökomodule_Biozönose_Robotik_Validierung.docxDOCX - Hauptdokument
- ECO-PPA_Minigeneration_Ökomodule_Biozönose_Robotik_Validierung.pptxPPTX - Verwandte Version
Weitere Redaktionen im Web-Format
Jede Version wird separat offenbart; die Abfolge des Quelldokuments wird gespeichert.
Strategisches Wissenschafts- und Ingenieurkonzept • 2026ECO-PPA_Minigeneration_Ökomodule_Biozönose_Robotik_Validierung.pptx · Webtext+
01 / STRATEGISCHES MODELL
ECO-PPA als Vollzyklussystem
ENERGIE
MITTEL
BELEUCHTUNG
AKTION
VERTRAUEN
Mini-Generierung und Akkumulation
Ökomodule zur Wiederherstellung
Biozönose und Sensorik
Wissenschaftliche Robotik
Validierung und Beweise
Ziel: Eine Reihe von Technologien in eine reproduzierbare Architektur zu verwandeln, in der jeder Effekt gemessen, verfolgt und vor der Skalierung bestätigt wird.
02 / ARCHITEKTUR
7 Architekturkonturen
A. Minigeneration
B. Ökomodule
C. Biozönose
D. Robotertechnik
Energieautonomie
Wasser, Luft, Boden, Bioprozesse
Beobachtung der lebenden und unbelebten Umwelt
Datenerhebung, Inspektion, Auswirkungen
E. Validierung
F. Digitaler Zwilling
G. Verwaltung
Messtechnik, V&V, Datenqualität
Geschichte, Prognose, Risiko, Lebenszyklus
Pilotenportfolio und Skalierung
03 / ENERGIEKONTUR
Minigeneration - die Stützschicht der Autonomie
Quellen
Akkumulation und Mikronetz
Lasten
Wir prüfen
Kleine Windkraftanlage Kompakte Erzeugung Standby-Quelle
Energiespeicher Intelligente Verteilung Inselmodus Priorität für kritische Lasten
Sensoren Kommunikation Pumpen Reinigung Roboter Computing
Leistung Autonomie Effizienz Zuverlässigkeit Ecotrack Telemetrie
04 / MODULARE INFRASTRUKTUR
Ecomodule - die technologischen Organe des Systems
WATER
AIR
SOIL
BIO
Wasseraufbereitung und -umlauf
Luftreinigung und Mikroklima
Bodensanierung
Biofiltration und Bioprozesse
WASTE
LAB
DATA
Steuerung einzelner Threads
Feldanalyse und Probenvorbereitung
lokaler Rechnerknoten
05 / LIVE-SYSTEM
Biozönose - Objekt der Beobachtung und Bewertung
Mensch
Mikroorganismen
Technologische Belastung
DYNAMIK BIOZENOSE
Tiere
Atmosphere
Pflanzen
Wasser
Boden
06 / SHOW-WERKZEUGE
Biozönischer Überwachungspunkt
Stationäre Sensoren
Mobile Geräte
UAV
Bodenroboter
ununterbrochene Zeitreihen
Routenmessungen
Multispektren, Gasanalyse, Wärmeprüfung
Kartierung und Probenahme
Unterwassergeräte
Das Labor
Satellitendaten
Experten Bioindikation
Hydrochemie und Bodenablagerungen
Kontrollanalysen
Breiter territorialer Kontext
Arten und Ökosystemreaktionen
07 / BETRIEBSKONTUR
Wissenschaftliche Robotik - Messung und Aktion
Feldroboter
UAV
Unterwassergeräte
Routenüberwachung und Mapping
Luftüberwachung und Fernmessung
Inspektion von Wasseranlagen und -strukturen
Manipulatoren
Autonome Stationen
Roboter-Exposition
Wiederholbare Laboroperationen
Lange Serie von Beobachtungen
Punktreinigung, Belüftung, Dosieren
Intelligente Mechanismen
Adaptive Steuerung von Technologie-Modi
Der Roboter wird als Teil der Messkette betrachtet: Die Flugbahn, der Sensor, die Kalibrierung, die Zeit, die Softwareversion und der Verarbeitungsalgorithmus sind Teil des Evidenzpakets.
08 / BEWEGUNGSKONTUR
Validierungswerkzeuge
Metrologie
Datenverifizierung
V&V Modelle
Methodenkontrolle
Kalibrierung, Rückverfolgbarkeit, Unsicherheit
Vollständigkeit, Synchronisierung, Anomalien
Berechnung ↔ Experiment ↔ unabhängige Daten
Version, Anwendbarkeitsbedingungen, Vergleich
Validierung der Wirkung
Algorithmen prüfen
Evidenzbasierte Verpackung
vor/nach, Kontrolle, Saisonalität
Versionen, Nachhaltigkeit, Drift
Protokoll, Daten, Grafiken, Änderungsprotokoll
09 / ZEIGENARCHITEKTUR
Die Vertrauenskette zum Ergebnis
SENSOREN
KALIBRIERUNG
ROTE DATEN
VERARBEITUNG
MODELL
EFFEKT
Unabhängiger V&V
Man kann nicht nur den endgültigen Zeitplan validieren. Vertrauen basiert auf der gesamten Datenherkunftskette - vom Gerät und den Messbedingungen bis zur Algorithmusversion und der unabhängigen Überprüfung des Effekts.
10 / Verfolgbarkeit
Digitaler Pass jedes Elements
Objekt-, Modul-, Roboter- und Sensor-ID
Eigentümer und Betreiber
Geographie und Betriebsbedingungen
Konfiguration und Version
Seriennummern und Kalibrierung
Algorithmen und Modellversionen
Herkunft der Daten
KPI und Umweltbeschränkungen
Reparaturen, Ausfälle, Vorfälle
Validierungsstatus und Evidenzbasis
11 / VON DER DIAGNOSTIK BIS ZUM TIRAGE
Voller Zyklus Pilot
Diagnostik
Karte der Biozönose
Konfiguration
Bereitstellen
Digitaler Zwilling
Kontrolle vor
Betrieb
Unabhängige V&V
Bewertung
Vervielfältigung
12 / MESSUNG
Matrix KPI und Risiken
Energie
Wasser
Luft
Boden
Autonomie • Effizient • Verfügbarkeit Risiko: Mangel an Reserve
Qualität • Verbrauch • Wiederverwendung Risiko: Verschmutzungsübertragung
Konzentration • Staub • Mikroklima Risiko: lokale Wirkung
Schadstoffen • Organik • Bioaktivität Risiko: Sekundäre Toxizität
Biozönose
Roboter
Daten
Validierung
Widerstandsfähigkeit • Artenindikatoren Risiko: Saisonalität
Beschichtung • Genauigkeit • Autonomie Risiko: Navigations-/Sensorfehler
Vollständigkeit • Verzögerung • Herkunft Risiko: Verlust des Kontextes
Anteil der bestätigten Effekte Risiko: Interessenkonflikt
13 / ROLLEN
Wissenschaftliche und technische Zusammenarbeit
Datenzentrum
Unabhängige Validierung
Technologie-Entwickler
ECO-PPA KONSORTIUM
Wissenschaftlicher Integrator
Betreiber des Territoriums
Technischer Integrator
Metrologischer Partner
14 / MASCHINEN FÜR NATÜRLICHE TECHNISCHE SYSTEME
IMASH Wunden in ECO-PPA
• Festigkeit, Vibration, Lebensdauer und Zuverlässigkeit der modularen Ausrüstung;
• mobile Roboterplattformen und Sampler-Mechanismen
• Pumpen, Antriebe, Belüftung, Dosieren, Mischen und Transport;
• digitale Zwillinge von Maschinen, Knoten und autonomen Anlagen;
• V&V Modelle, Stände und experimentelle Techniken;
• Bibliothek für Ausfälle und Ingenieursunterricht ECO-PPA.
15 / VON PILOT ZUM NETZWERK
Fahrplan
Architektur
Technologieregister • Grunddiagnose • Partner
0–6 Monat
Bereitstellen
Minigeneration • 2–4 Ökomodul • Sensoren • Roboter
6–12 Monat
Beweis
Saisonale Daten • digitales Doppeltes • Der erste V&V
12–18 Monat
Standardisierung
KPI - Wirtschaft - Reisepass
18–24 Monat
Skalierung
Netzwerk der Piloten • Standard-Sets • Validierungsbasis
2–5 Jahre